نویز FTIR یکی از مهم ترین مشکلاتی است که می تواند اعتبار نتایج طیف سنجی مادون قرمز را کاهش دهد، اما هر Noise یا نوسان خط پایه را نمی توان مستقیما به Detector نسبت داد. در یک دستگاه FTIR، کیفیت Spectrum حاصل تعامل همزمان IR Source، Interferometer، Beam Splitter، Detector، مدار الکترونیکی، شرایط حرارتی و ترکیب گاز موجود در Optical Path است. حضور رطوبت و CO₂ در مسیر نوری می تواند باندهای ناخواسته ایجاد کند، Purge نامناسب می تواند Baseline را ناپایدار کند، Detector معیوب می تواند Noise Floor را افزایش دهد و Source ناپایدار نیز می تواند Drift ایجاد کند. بنابراین عیب یابی حرفه ای FTIR Noise باید بر اساس شکل Noise، رفتار Baseline در زمان، محل باندهای مزاحم، تغییر Signal در طول Scan و مقایسه Background های متوالی انجام شود تا منشا خرابی از آلودگی محیطی، Source، Detector، Interferometer یا سیستم Purge تفکیک شود.
نویز FTIR دقیقا از کجا وارد سیستم اندازه گیری می شود؟
مسیر ایجاد Noise در FTIR را می توان از دو دیدگاه بررسی کرد؛ مسیر اپتیکی و مسیر الکترونیکی. در مسیر اپتیکی، هر عاملی که باعث تغییر انرژی IR ورودی به Detector شود می تواند به شکل تغییر Signal ظاهر شود. در مسیر الکترونیکی نیز هرگونه Noise در Detector، Pre-Amplifier، ADC، Power Supply یا Grounding می تواند روی خروجی اثر بگذارد. به صورت مفهومی:
Optical Signal → Detector → Pre-Amplifier → ADC → Digital Processing → Spectrum
هر نقطه از این زنجیره می تواند منبع خطا باشد. از طرف دیگر، FTIR نسبت به محیط داخلی Optical Path حساس است. اگر رطوبت یا CO₂ در مسیر پرتو باقی بماند، مولکول های موجود در مسیر خودشان جذب IR ایجاد می کنند و Spectrum ثبت شده را تحت تاثیر قرار می دهند. بنابراین باید میان سه پدیده تفاوت گذاشت:
-
Noise تصادفی
-
Baseline Drift
-
Atmospheric Absorption
هر سه ممکن است در ظاهر شبیه یک Spectrum ناپایدار باشند، اما روش تشخیص آنها متفاوت است.
تفاوت Noise، Baseline Drift و Atmospheric Interference چیست؟
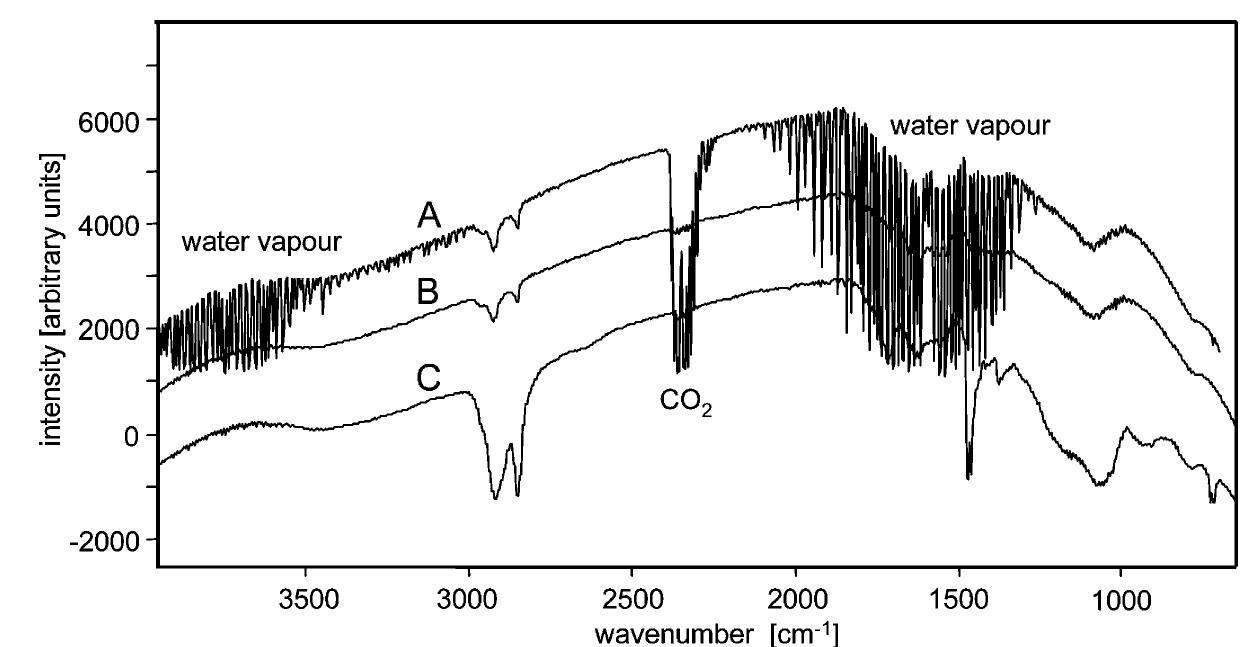
Noise معمولا به تغییرات تصادفی Signal گفته می شود که در محدوده مشخصی از Spectrum به صورت نوسانات ریز دیده می شود. Baseline Drift بیشتر به تغییر تدریجی موقعیت خط پایه در طول زمان مربوط است. Atmospheric Interference زمانی رخ می دهد که موادی مانند H₂O و CO₂ در مسیر نوری قرار گرفته و باندهای جذب مشخص ایجاد کنند.
جدول تشخیص اولیه نوع اختلال در Spectrum
| الگوی مشاهده شده | ویژگی قابل اندازه گیری | منشا محتمل | روش تشخیص | تاثیر روی نتیجه |
|---|
| نوسانات ریز و تصادفی |
RMS Noise |
Detector یا Electronics |
ثبت Background |
کاهش SNR |
| حرکت تدریجی Baseline |
Drift Rate |
Source، Detector یا دما |
ثبت Spectrum در زمان |
تغییر شدت نسبی باندها |
| باندهای مشخص آب |
موقعیت باند H₂O |
رطوبت محیط |
مقایسه Background |
ایجاد Peak کاذب |
| باندهای CO₂ |
باندهای مشخص CO₂ |
هوای محبوس در مسیر |
تغییر Purge |
ایجاد Artifact |
| افزایش Noise با زمان |
Noise vs Time |
Detector یا Thermal |
تست طولانی |
کاهش Repeatability |
| افت یکنواخت Signal |
Total Throughput |
Source، Alignment یا Detector |
مقایسه Background |
کاهش Sensitivity |
| تغییر با Purge |
Baseline Stability |
رطوبت و CO₂ |
مقایسه قبل و بعد Purge |
حذف یا کاهش Artifact |
رطوبت چگونه باعث ایجاد خطا در FTIR می شود؟
بخار آب یکی از مهم ترین عوامل مزاحم در FTIR است. مولکول آب دارای چندین مد ارتعاشی فعال در مادون قرمز است. بنابراین وقتی هوای مرطوب در مسیر Optical Path قرار می گیرد، بخشی از تابش IR در طول عبور از مسیر جذب می شود. این جذب متعلق به نمونه نیست، اما Detector آن را دریافت می کند. در نتیجه Spectrum می تواند شامل باندهایی باشد که به اشتباه به نمونه نسبت داده شوند. شدت این باندها به عوامل مختلفی وابسته است:
-
رطوبت نسبی
-
طول مسیر نوری
-
حجم هوای محبوس
-
دمای محفظه
-
مدت زمان Purge
-
کیفیت آب بندی محفظه
به همین دلیل ممکن است یک Spectrum در صبح با شرایط محیطی متفاوت از همان نمونه در زمان دیگری ثبت شود.
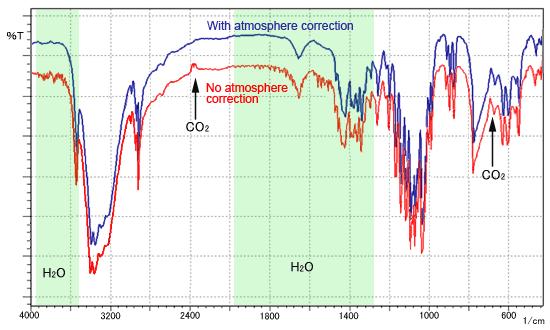
باندهای ناشی از آب چه الگویی دارند؟
اگر باندهای مزاحم در چند Background متوالی در موقعیت های مشخص ظاهر شوند و با تغییر شرایط Purge شدت آنها تغییر کند، احتمال Atmospheric Water Interference بالا می رود. در چنین شرایطی، افزایش زمان Scan یا تعویض Detector راه حل اصلی نیست. ابتدا باید مشخص شود آیا آب موجود در Optical Path منشا اختلال است یا خیر.
CO₂ چه تاثیری بر خط پایه FTIR دارد؟
دی اکسید کربن نیز یکی از اجزای طبیعی هواست و باندهای مشخصی در محدوده IR ایجاد می کند. اگر Optical Path با هوای محیط پر شده باشد، CO₂ می تواند در Spectrum به صورت باندهای ناخواسته دیده شود. مشکل مهم این است که غلظت CO₂ محیط در طول زمان ثابت نیست. حرکت افراد، تهویه، باز و بسته شدن درب آزمایشگاه و جریان هوا می تواند مقدار CO₂ در اطراف دستگاه را تغییر دهد. در نتیجه ممکن است دو Background که با فاصله چند دقیقه ثبت شده اند، از نظر باندهای CO₂ کاملا یکسان نباشند. این رفتار می تواند با Baseline Drift اشتباه شود.
Purge در FTIR چه کاری انجام می دهد؟
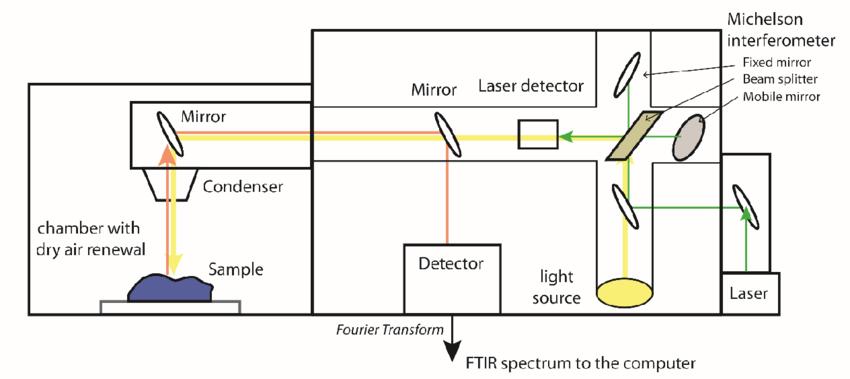
Purge برای کاهش گازهای جوی موجود در مسیر Optical Path استفاده می شود. در سیستم های مناسب، گاز خشک یا هوای کنترل شده وارد محفظه می شود و بخشی از H₂O و CO₂ موجود را جابه جا می کند. هدف Purge صرفا خشک کردن فضای داخلی دستگاه نیست. باید حجم و مسیر جریان به شکلی باشد که گاز مورد نظر به بخش های حساس Optical Path برسد. اگر Purge ناقص باشد، ممکن است بخشی از محفظه همچنان حاوی هوای مرطوب باقی بماند. بنابراین برای بررسی سیستم Purge باید موارد زیر ارزیابی شوند:
چگونه متوجه شویم Noise از رطوبت و CO₂ است؟
یک روش تشخیصی مهم، بررسی Spectrum قبل و بعد از Purge است. اگر با افزایش کیفیت Purge، باندهای مشخص مربوط به آب و CO₂ کاهش پیدا کنند، احتمال Atmospheric Interference بسیار زیاد است. در مقابل، اگر Noise تصادفی تقریبا بدون تغییر باقی بماند، باید Detector و Electronics بررسی شوند. این تفاوت بسیار مهم است:
Atmospheric Interference = الگوی طیفی مشخص
در حالی که:
Electronic Noise = نوسان تصادفی بدون باند جذب مشخص
البته در یک FTIR واقعی ممکن است هر دو همزمان وجود داشته باشند.
Baseline Drift از کجا ایجاد می شود؟
Baseline Drift می تواند دلایل مختلف داشته باشد و برای تشخیص آن باید رفتار Signal در زمان بررسی شود.
تغییر دمای IR Source
منبع IR پس از روشن شدن دستگاه ممکن است تا رسیدن به شرایط حرارتی پایدار، تغییرات خروجی داشته باشد. اگر Source به صورت تدریجی گرم شود، شدت تابش نیز می تواند تغییر کند. این تغییر در Background به صورت Drift ظاهر می شود.
ناپایداری Detector
Detector نیز نسبت به شرایط حرارتی حساس است. اگر دمای Detector یا محیط اطراف آن تغییر کند، Response ممکن است تغییر کند. در MCT این مسئله می تواند با شرایط Cooling ارتباط بیشتری داشته باشد.
تغییر دمای محیط Optical Path
تغییر دما می تواند چگالی گاز، وضعیت برخی اجزای اپتیکی و رفتار مکانیکی Interferometer را تغییر دهد. اگر تغییر Baseline همزمان با تغییر دما رخ دهد، بررسی Thermal Stability ضروری است.
تغییر رطوبت
اگر رطوبت محیط تغییر کند، شدت باندهای H₂O نیز می تواند تغییر کند. این حالت گاهی به صورت Baseline ناپایدار دیده می شود، در حالی که علت واقعی تغییر ترکیب گاز داخل Optical Path است.
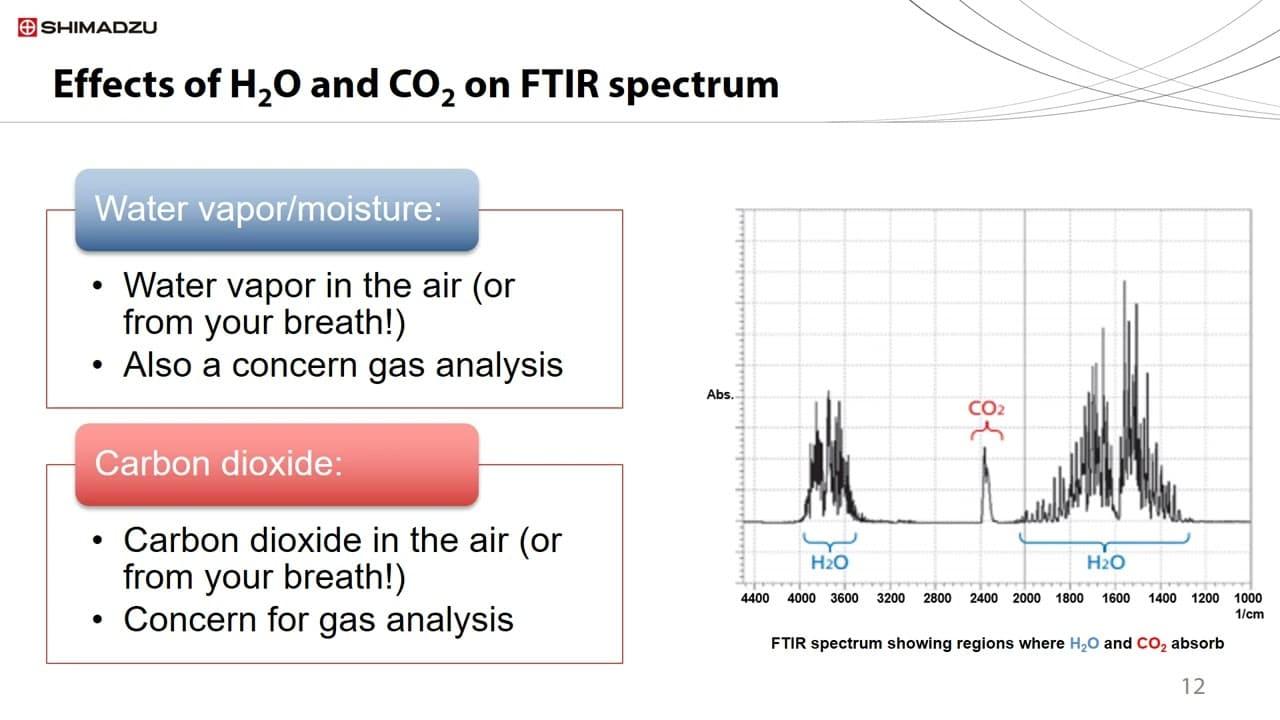
FTIR Noise چگونه از خرابی Detector ایجاد می شود؟
Detector یکی از مهم ترین منابع Noise است. اگر Detector دارای Noise Floor بالا باشد، حتی در شرایطی که IR Source سالم و Optical Path کاملا تمیز باشد، Spectrum می تواند نوسانات قابل توجه داشته باشد. برای ارزیابی Detector باید Noise را بدون حضور نمونه بررسی کرد. یکی از شاخص های ساده:
SNR = Signal / Noise
اگر Signal ثابت بماند اما Noise افزایش پیدا کند، SNR کاهش خواهد یافت. به عنوان مثال، اگر Signal برابر 1.0 واحد و Noise برابر 0.02 باشد:
SNR = 50
اما اگر Noise به 0.05 افزایش پیدا کند:
SNR = 20
در این حالت ممکن است دستگاه هنوز Spectrum تولید کند، اما توانایی تشخیص باندهای ضعیف به شکل محسوسی کاهش پیدا می کند.
چگونه خرابی Detector را از Source ضعیف تفکیک کنیم؟
این دو خرابی می توانند علائم مشابه ایجاد کنند. اگر Source انرژی کمتری تولید کند، Optical Signal ورودی به Detector کاهش می یابد. اگر Detector Responsivity کاهش پیدا کند، حتی با Source سالم نیز Signal خروجی کم می شود. برای تشخیص باید ابتدا Background و Interferogram بررسی شوند. اگر Interferogram از نظر شکل مناسب باشد ولی Signal الکتریکی نسبت به شرایط مرجع ضعیف باشد، Detector یا Signal Chain محتمل تر است. اگر دامنه کل Interferogram کاهش یافته باشد، Source، Beam Splitter، Alignment و Throughput نیز باید بررسی شوند.
آلودگی Optical Path چگونه باعث Noise و Drift می شود؟
آلودگی روی Beam Splitter، آینه ها یا پنجره های اپتیکی می تواند باعث کاهش Throughput و ایجاد Scatter شود. در بعضی موارد، آلودگی های سطحی یا فیلم های جذب کننده می توانند Response طیفی را تغییر دهند. اگر آلودگی با رطوبت یا مواد فرار ترکیب شود، وضعیت Spectrum حتی می تواند در طول زمان تغییر کند. به همین دلیل، مشاهده Drift در دستگاهی که اخیرا در محیط با بخارات شیمیایی کار کرده است، باید با بررسی Optical Path همراه باشد.
جدول عیب یابی منشا Noise و Baseline Drift
برای تشخیص منبع خرابی بهتر است به جای تعویض قطعات، رفتار Signal با چند شاخص مختلف بررسی شود.
| علامت اصلی | آزمون پیشنهادی | نتیجه تشخیصی | قطعه یا شرایط محتمل | اقدام تخصصی |
|---|
| Noise تصادفی بالا |
RMS Noise |
افزایش Noise Floor |
Detector، Pre-Amplifier |
بررسی Signal Chain |
| باندهای آب |
Purge Test |
کاهش Peak پس از Purge |
H₂O |
بررسی رطوبت |
| باندهای CO₂ |
Purge Test |
کاهش باندهای مشخص |
CO₂ |
بررسی نشتی و Purge |
| Drift تدریجی |
Signal vs Time |
تغییر پیوسته |
Source یا Detector |
بررسی Thermal Stability |
| Drift همراه تغییر دما |
Temperature Correlation |
همبستگی زمانی |
محیط یا Source |
بررسی کنترل حرارتی |
| افت Signal |
Background Amplitude |
کاهش Throughput |
Source، Detector، Optics |
تفکیک Optical و Detector |
| Noise فقط در MCT |
Cooling Test |
وابستگی به دما |
MCT و Cooling |
بررسی سیستم سرمایش |
| نوسان بعد از حرکت مکانیکی |
Repeatability |
تغییر Scan به Scan |
Interferometer |
بررسی آینه و Alignment |
آیا Baseline Drift همیشه نشانه خرابی دستگاه است؟
خیر.
بعضی تغییرات Baseline در زمان Warm-up طبیعی هستند و بعد از رسیدن دستگاه به تعادل حرارتی کاهش پیدا می کنند.
مشکل زمانی جدی است که Drift:
-
بعد از Warm-up همچنان ادامه داشته باشد
-
بین Scan های متوالی تغییر قابل توجه ایجاد کند
-
با شرایط محیطی همبستگی شدید داشته باشد
-
همراه با افت SNR باشد
-
باعث تغییر قابل توجه نسبت شدت باندها شود
بنابراین باید زمان شروع Drift، مقدار تغییر و شرایط محیطی ثبت شوند.
نقش Warm-up در تشخیص Noise و Drift
قبل از تصمیم گیری درباره خرابی، رفتار دستگاه در زمان باید ثبت شود.
برای مثال می توان Background را در زمان های مختلف پس از روشن شدن ثبت کرد:
T0 → T10 → T20 → T30 → T45
سپس شدت Background و Noise در هر نقطه مقایسه می شود. اگر Drift عمدتا در ابتدای کار مشاهده شود و سپس پایدار شود، احتمال اثر حرارتی بیشتر است. اما اگر Drift بعد از رسیدن دستگاه به شرایط پایدار همچنان ادامه داشته باشد، باید Source، Detector، Purge، Interferometer و Electronics با دقت بیشتری بررسی شوند.
Interferogram چگونه به تشخیص Noise کمک می کند؟
Spectrum نهایی نتیجه Fourier Transform از Interferogram است. بنابراین بررسی Interferogram خام می تواند منبع مشکل را بهتر مشخص کند. اگر Interferogram از ابتدا دارای Noise شدید باشد، احتمال مشکل در Detector یا Electronics افزایش می یابد. اگر دامنه Interferogram به صورت تدریجی تغییر کند، Source، Thermal Drift یا مکانیزم Interferometer مطرح می شوند. اگر Interferogram در شرایط مختلف شکل ثابتی داشته باشد ولی Spectrum دارای باندهای آب و CO₂ باشد، Atmospheric Interference محتمل تر است. در نتیجه، بررسی همزمان Interferogram و Spectrum یکی از روش های مهم برای تعمیر FTIR است.
نقش Detector های DTGS و MCT در Noise
DTGS و MCT رفتار Noise متفاوتی دارند. DTGS معمولا به دلیل ساختار خود و عدم نیاز به Cryogenic Cooling، معماری ساده تری از نظر شرایط سرمایش دارد. MCT می تواند Sensitivity بالاتری ارائه دهد، اما در بسیاری از معماری ها به Cooling نیاز دارد و عملکرد آن به وضعیت حرارتی وابستگی بیشتری پیدا می کند. اگر Noise در MCT همراه با تغییر شرایط سرمایش تغییر کند، باید Cooling و Detector همزمان بررسی شوند. در DTGS، اگر Noise به صورت پایدار بالا باشد، بررسی Element، Pre-Amplifier و شرایط حرارتی اهمیت بیشتری پیدا می کند.
چگونه Noise الکترونیکی را از Atmospheric Interference تشخیص دهیم؟
این دو خطا از نظر ظاهری بسیار متفاوت هستند، اما گاهی در Spectrum با یکدیگر اشتباه می شوند. Noise الکترونیکی معمولا دارای الگوی تصادفی است. Atmospheric Interference معمولا دارای Peak ها یا باندهای مشخص در موقعیت های خاص است. یک تست کاربردی این است که Spectrum بدون نمونه و با شرایط Purge مختلف ثبت شود. اگر باندهای خاص با Purge تغییر کنند، منشا جوی محتمل است. اگر نوسانات تصادفی بدون تغییر باقی بمانند، باید Detector و Electronics بررسی شوند.
تفاوت الگوی Noise و Atmospheric Absorption
| ویژگی | Electronic Noise | H₂O / CO₂ Interference |
|---|
| شکل Spectrum |
تصادفی |
باندهای مشخص |
| تکرارپذیری |
وابسته به Noise |
وابسته به شرایط هوا |
| تاثیر Purge |
معمولا کم |
معمولا زیاد |
| وابستگی به Detector |
بالا |
غیر مستقیم |
| شاخص اصلی |
RMS Noise |
Peak Intensity |
| روش تایید |
ثبت Background و Noise |
مقایسه قبل و بعد Purge |
| تاثیر اصلی |
کاهش SNR |
ایجاد Artifact طیفی |
سیستم Purge را چگونه عیب یابی کنیم؟
اگر Purge فعال است اما باندهای آب و CO₂ همچنان شدید هستند، چند احتمال وجود دارد.
دبی گاز ناکافی
اگر جریان گاز برای حجم محفظه کافی نباشد، جایگزینی هوای داخلی به کندی انجام می شود.
رطوبت گاز ورودی
گاز Purge باید تا حد مناسب خشک باشد. اگر گاز ورودی خود دارای رطوبت قابل توجه باشد، Purge نتیجه مطلوب ایجاد نمی کند.
نشتی
اگر محفظه یا اتصالات نشتی داشته باشند، هوای محیط مجددا وارد Optical Path می شود.
توزیع نامناسب جریان
ممکن است گاز ورودی فقط بخشی از محفظه را پاک سازی کند و مناطق مرده در Optical Path باقی بمانند.
زمان Purge ناکافی
حتی سیستم سالم نیز برای رسیدن به شرایط پایدار به زمان نیاز دارد.
آیا Purge نامناسب می تواند با خرابی Detector اشتباه شود؟
بله.
اگر H₂O و CO₂ باعث ایجاد باندهای مزاحم شوند، پژوهشگر ممکن است تصور کند Spectrum دارای Noise یا Baseline مشکل دار است. اما اگر بعد از Purge مناسب، باندهای مزاحم کاهش پیدا کنند، Detector احتمالا منشا اصلی مشکل نیست. از طرف دیگر، اگر Purge باعث حذف باندهای جوی شود ولی RMS Noise همچنان بالا باقی بماند، باید Detector و Electronics بررسی شوند. بنابراین Purge Test یک آزمون تفکیکی مهم در تعمیر FTIR است.
روش تشخیص منشا خرابی از روی رفتار زمانی Signal
یکی از روش های موثر، ثبت Signal در چند زمان مختلف است. اگر Signal:
افزایش → تثبیت
داشته باشد، Thermal Stabilization محتمل است. اگر:
کاهش تدریجی → ادامه Drift
دیده شود، Source، Detector یا Thermal Control باید بررسی شوند. اگر:
نوسان تصادفی
مشاهده شود، Noise الکترونیکی یا Detector محتمل تر است. اگر:
Peak های H₂O و CO₂ تغییر کنند
شرایط Purge و محیط داخلی دستگاه باید بررسی شود. این تحلیل زمانی معمولا اطلاعات بیشتری نسبت به مشاهده یک Spectrum منفرد ارائه می دهد.
تاثیر Noise و Drift بر آنالیزهای پژوهشی
در کاربردهای پژوهشی، Noise فقط ظاهر Spectrum را خراب نمی کند. اگر SNR پایین باشد، تشخیص باندهای ضعیف دشوار می شود. اگر Baseline Drift وجود داشته باشد، محاسبه Peak Area می تواند با خطا همراه شود. اگر Atmospheric Interference وجود داشته باشد، ممکن است باندهای غیرواقعی وارد تفسیر شیمیایی شوند. برای نمونه، هنگام بررسی اکسیداسیون یک پلیمر، تغییر شدت باند مربوط به گروه های اکسید شده می تواند بسیار کوچک باشد. اگر Baseline در طول آزمایش تغییر کند، بخشی از تغییر مشاهده شده ممکن است ناشی از دستگاه باشد نه نمونه. در آنالیز دارویی نیز وجود H₂O یا CO₂ می تواند در تفسیر نواحی حساس Spectrum اختلال ایجاد کند.
چه پارامترهایی پس از رفع Noise باید بررسی شوند؟
پس از سرویس، فقط حذف ظاهری Noise کافی نیست. چند شاخص باید مجددا اندازه گیری شوند.
-
RMS Noise: سطح Noise باید قبل و بعد از سرویس در شرایط یکسان اندازه گیری شود. کاهش RMS Noise نشان می دهد Signal Chain عملکرد پایدارتری پیدا کرده است.
-
Baseline Drift Rate: مقدار تغییر Baseline در یک بازه زمانی مشخص باید ثبت شود. این پارامتر برای تشخیص اثر حرارتی یا محیطی اهمیت زیادی دارد.
-
SNR: اگر Signal مناسب باشد ولی Noise بالا بماند، حساسیت واقعی سیستم همچنان پایین خواهد بود. بنابراین SNR باید بعد از تعمیر مجددا محاسبه شود.
-
Atmospheric Peak Intensity: شدت باندهای مربوط به H₂O و CO₂ قبل و بعد از Purge باید مقایسه شود. کاهش آنها نشانه بهبود شرایط Optical Path است.
-
Background Repeatability: چند Background متوالی باید با یکدیگر مقایسه شوند. اختلاف زیاد می تواند نشانه باقی ماندن مشکل حرارتی، Purge یا Detector باشد.
-
Interferogram Stability: شکل و دامنه Interferogram باید پایدار باشد. تغییرات آن می تواند نشان دهنده مشکلاتی باشد که در Spectrum نهایی به وضوح دیده نمی شوند.
ترتیب صحیح عیب یابی Noise در FTIR
برای جلوگیری از تعویض غیر ضروری قطعات، عیب یابی بهتر است از ساده ترین منبع قابل تفکیک شروع شود، اما با منطق فنی پیش برود:
بررسی شرایط محیط → Purge Test → Background → Interferogram → Source → Detector → Electronics → Interferometer
ابتدا باید مشخص شود آیا باندهای آب و CO₂ وجود دارند یا خیر.
سپس Background و Interferogram بدون نمونه بررسی می شوند. بعد وضعیت Source و Detector تفکیک می شود. اگر Noise الکترونیکی محتمل باشد، Pre-Amplifier، Power Supply، Grounding و ADC بررسی می شوند. در نهایت اگر رفتار Signal به حرکت آینه یا Optical Path وابسته باشد، Interferometer و Alignment وارد فرآیند عیب یابی می شوند.
جدول شاخص های پذیرش پس از تعمیر
پس از رفع مشکل، عملکرد دستگاه باید با چند شاخص قابل اندازه گیری تایید شود.
| شاخص عملکرد | هدف | وضعیت مطلوب | اگر همچنان مشکل وجود داشت |
|---|
| RMS Noise |
تعیین Noise Floor |
کاهش و پایداری |
Detector و Electronics |
| SNR |
ارزیابی Sensitivity |
افزایش یا بازگشت به مرجع |
Signal Chain |
| Baseline Drift |
بررسی Stability |
تغییر کم در زمان |
Source، Detector، Thermal |
| H₂O Bands |
کنترل رطوبت |
کاهش پس از Purge |
نشتی یا گاز Purge |
| CO₂ Bands |
کنترل هوای محبوس |
کاهش پس از Purge |
آب بندی و جریان Purge |
| Background Repeatability |
کنترل تکرارپذیری |
Scan های نزدیک به هم |
Thermal یا Detector |
| Interferogram Stability |
کنترل Interferometer |
دامنه پایدار |
Alignment و آینه متحرک |
| Throughput |
کنترل انتقال انرژی |
نزدیک به وضعیت مرجع |
Optics، Source، Detector |
چرا تعویض Detector همیشه راه حل Noise FTIR نیست؟
یکی از اشتباهات رایج در تعمیر دستگاه این است که هرگونه Noise به خرابی Detector نسبت داده شود. در حالی که اگر مشکل از رطوبت باشد، تعویض Detector هیچ تاثیری بر باندهای H₂O نخواهد داشت. اگر مشکل از CO₂ باشد، باید Optical Path و Purge اصلاح شود. اگر Source دچار Drift باشد، Detector جدید نیز همان Signal ناپایدار را دریافت خواهد کرد. اگر Pre-Amplifier Noise تولید کند، تعویض Detector ممکن است حتی بدون هیچ بهبودی هزینه تعمیر را افزایش دهد. بنابراین تشخیص باید بر اساس داده های قابل اندازه گیری انجام شود.
یک سناریوی تشخیصی برای آزمایشگاه پژوهشی
فرض کنید در Spectrum یک نمونه پلیمری، Baseline نوسان دارد و چند باند اضافی نیز مشاهده می شود. اولین اقدام نباید تعویض Detector باشد. ابتدا یک Background بدون نمونه ثبت می شود. اگر همان باندها در Background نیز وجود داشته باشند، احتمال Atmospheric Interference افزایش می یابد. سپس Purge انجام می شود. اگر باندهای مزاحم کاهش پیدا کنند اما Noise تصادفی باقی بماند، دو مشکل جداگانه وجود دارد:
Atmospheric Interference + Detector/Electronic Noise
در مرحله بعد RMS Noise اندازه گیری می شود. اگر RMS Noise بالا باشد، Detector و Pre-Amplifier بررسی می شوند. اگر Noise مناسب باشد ولی Background Drift ادامه داشته باشد، Source و Thermal Stability وارد بررسی می شوند. این روش باعث می شود منشا هر خطا به صورت مستقل مشخص شود.
تایید نهایی سلامت سیستم پس از رفع Noise
یک FTIR زمانی از نظر عملکردی پایدار محسوب می شود که بعد از رسیدن به شرایط کاری مناسب، Background در چند Scan متوالی رفتار تکرارپذیر داشته باشد، RMS Noise در محدوده قابل قبول باقی بماند، باندهای H₂O و CO₂ در صورت استفاده از Purge کنترل شوند و Interferogram از نظر دامنه و شکل دچار تغییر غیر عادی نباشد.
همچنین باید بررسی شود که بهبود Signal صرفا به دلیل افزایش Gain الکترونیکی ایجاد نشده باشد. افزایش Gain می تواند Signal و Noise را همزمان بالا ببرد و در نتیجه ظاهر Spectrum بهتر شود بدون اینکه SNR واقعی بهبود پیدا کند. بنابراین معیار اصلی، کیفیت Signal نسبت به Noise و پایداری آن در زمان است.
نتیجه فنی عیب یابی نویز و خط پایه FTIR
نویز FTIR یک خطای تک علتی نیست و برای شناسایی منشا آن باید رفتار Spectrum، Background و Interferogram به صورت همزمان بررسی شود. رطوبت و CO₂ معمولا با ایجاد باندهای مشخص و وابسته به شرایط Purge خود را نشان می دهند، در حالی که Noise الکترونیکی بیشتر به صورت نوسان تصادفی و افزایش Noise Floor ظاهر می شود. Baseline Drift نیز می تواند از Source، Detector، تغییرات حرارتی، شرایط محیطی یا ناپایداری Optical Path ناشی شود.
در یک فرآیند تعمیر تخصصی، ابتدا باید Atmospheric Interference از Noise واقعی تفکیک شود. سپس با بررسی Background، RMS Noise، SNR، Interferogram، Detector Response و رفتار Signal در طول زمان می توان محدوده خرابی را مشخص کرد. در دستگاه های مجهز به MCT، شرایط Cooling نیز باید در کنار Detector بررسی شود و در سیستم های DTGS، Responsivity و Noise Floor اهمیت بیشتری پیدا می کنند.
در نهایت، Purge مناسب تنها یکی از اجزای کنترل کیفیت Spectrum است و نمی تواند جایگزین بررسی Detector، Source یا Interferometer شود. تعمیر موفق زمانی قابل تایید است که Baseline Drift کاهش یافته، Noise کنترل شده، باندهای H₂O و CO₂ تحت کنترل قرار گرفته، Background Repeatability بهبود یافته و Interferogram نیز در Scan های متوالی پایدار باشد.