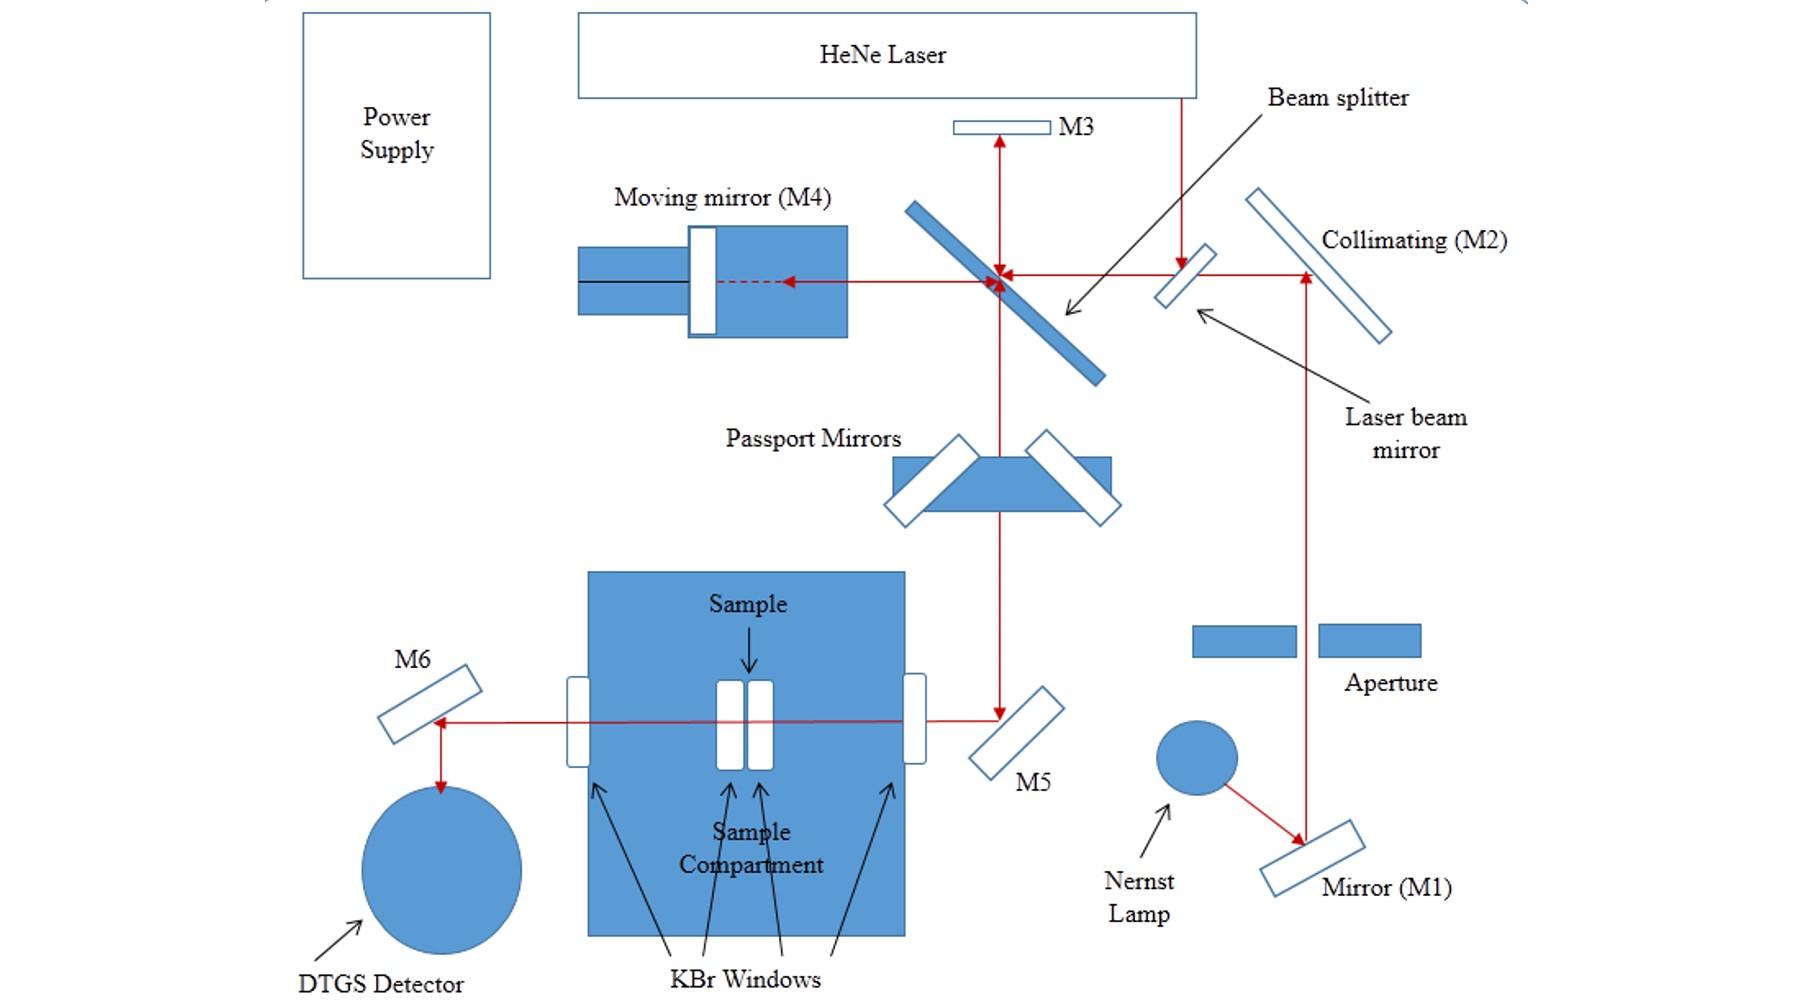
کالیبراسیون لیزر FTIR یکی از بخش های مهم در کنترل دقت عدد موج و پایداری محور طیفی دستگاه های FTIR است، زیرا Reference Laser فقط یک منبع نور کمکی برای Interferometer نیست و در بسیاری از معماری های FTIR از آن برای تعیین دقیق موقعیت آینه متحرک، تشخیص Zero Crossing، نمونه برداری از Interferogram و ایجاد مقیاس دقیق Optical Path Difference استفاده می شود. در سیستم هایی که از HeNe Laser به عنوان مرجع استفاده می کنند، هرگونه اختلال در پایداری پرتو، مسیر اپتیکی، آشکارسازی Fringe، Alignment یا پردازش Zero Crossing می تواند باعث ایجاد خطای Wavenumber Accuracy شود؛ حتی در شرایطی که منبع IR، Detector و بخش نمونه کاملا سالم باشند. به همین دلیل، تعمیر و کالیبراسیون Laser در FTIR باید با بررسی همزمان Reference Laser، Interferometer، مکانیزم آینه متحرک و محور عدد موج انجام شود.
چرا Reference Laser در FTIR با دقت عدد موج ارتباط مستقیم دارد؟
در FTIR برخلاف بسیاری از اسپکتروفتومترهای معمولی، Spectrum مستقیما از انتخاب ترتیبی طول موج توسط Monochromator به دست نمی آید. اطلاعات طیفی ابتدا به شکل Interferogram ثبت می شود و سپس با Fourier Transform به حوزه Wavenumber منتقل می شود. برای تبدیل صحیح Interferogram به Spectrum، دستگاه باید بداند آینه متحرک دقیقا چه مقدار جابه جا شده است. این جابه جایی همان Optical Path Difference را ایجاد می کند. اگر حرکت مکانیکی آینه با دقت کافی اندازه گیری نشود، فاصله نمونه برداری در محور OPD دچار خطا می شود و این خطا در نهایت به محور عدد موج منتقل خواهد شد.
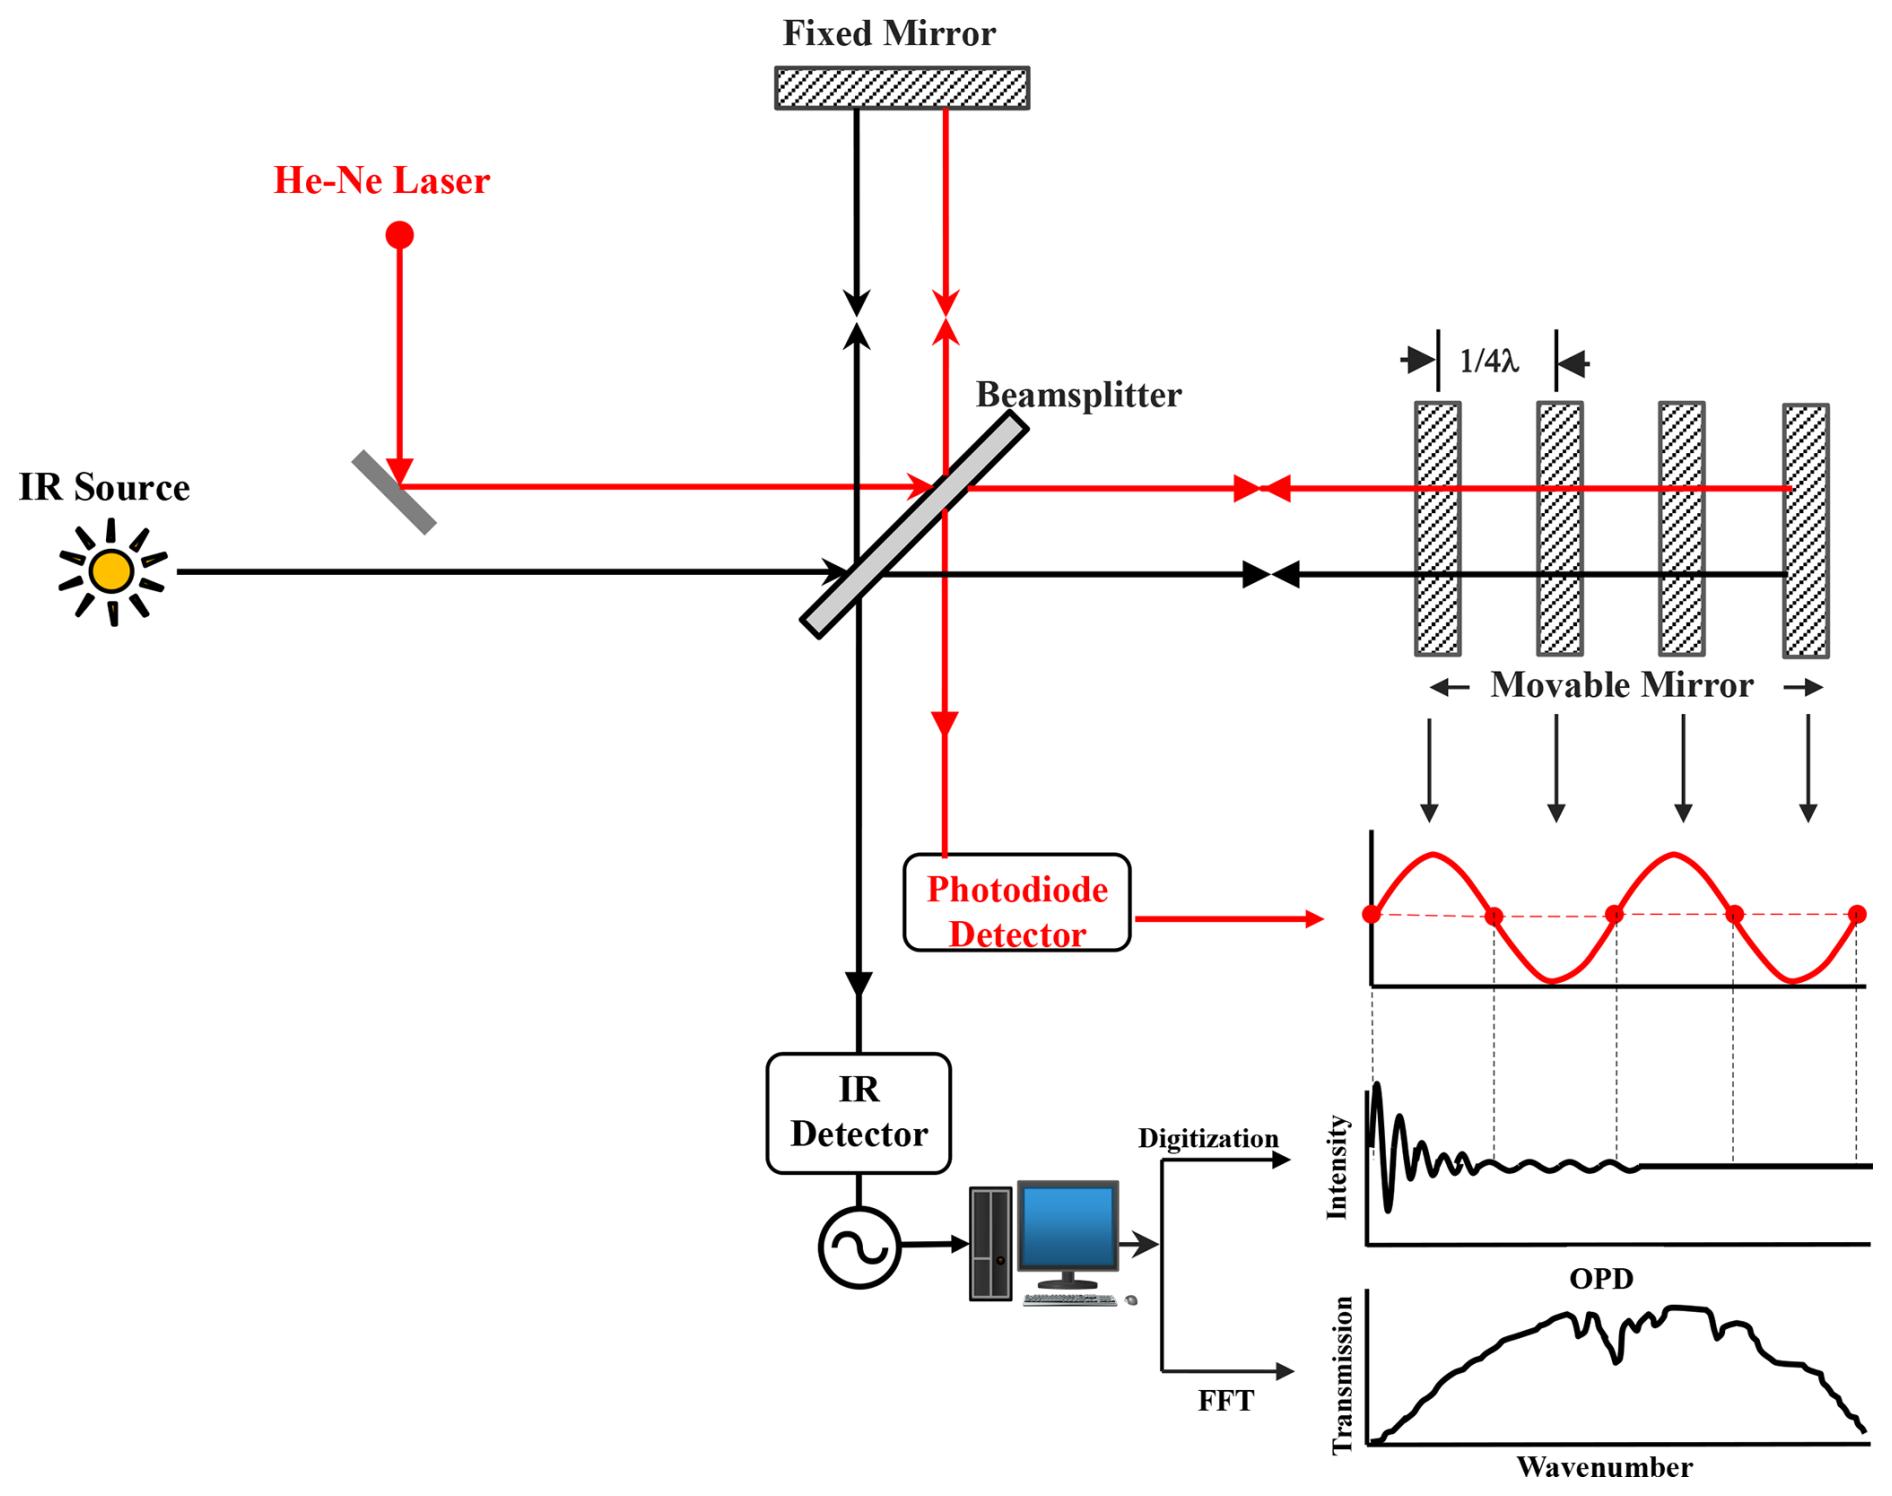
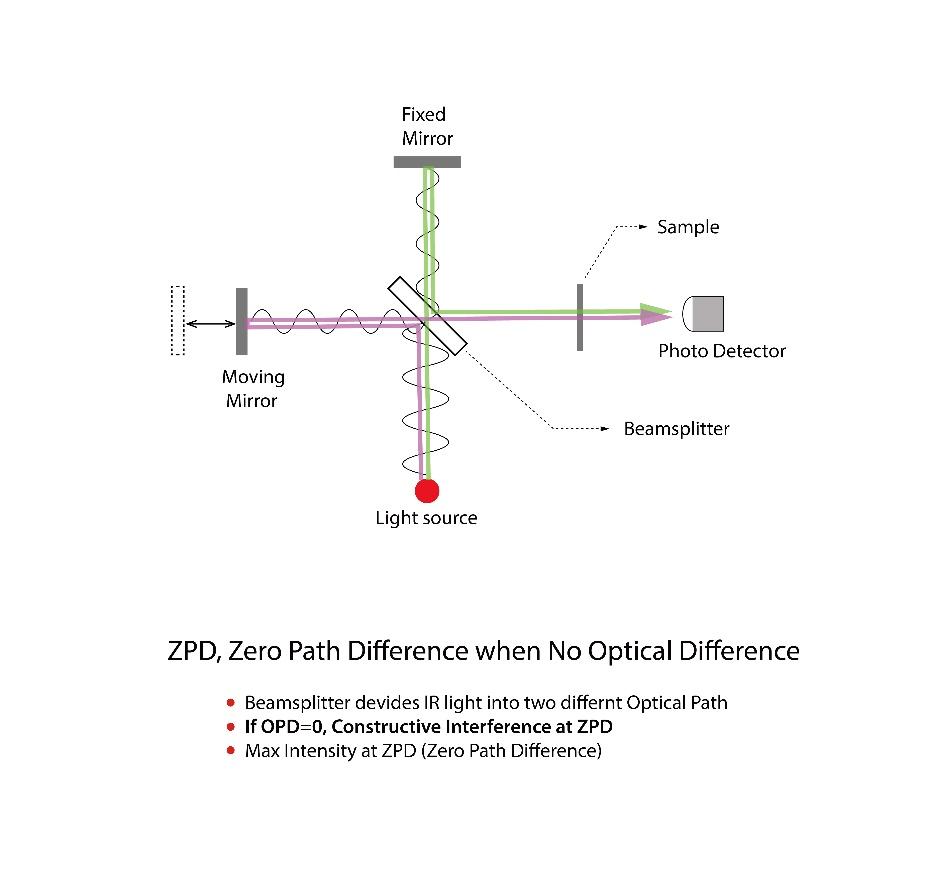
Reference Laser این وظیفه را با ایجاد یک سیگنال مرجع بسیار پایدار انجام می دهد. در بسیاری از FTIR ها، پرتو لیزر مرجع از همان ساختار Interferometer عبور می کند و تغییرات آن هنگام حرکت آینه متحرک برای تعیین موقعیت استفاده می شود. در یک سیستم Michelson، اگر آینه متحرک به اندازه Δx حرکت کند، تغییر Optical Path Difference تقریبا برابر است با:
OPD = 2 × Δx
بنابراین خطای اندازه گیری Δx مستقیما روی مقیاس OPD اثر می گذارد و در مرحله Fourier Transform به خطای محور Wavenumber تبدیل می شود.
HeNe Laser در سیستم مرجع FTIR چه نقشی دارد؟
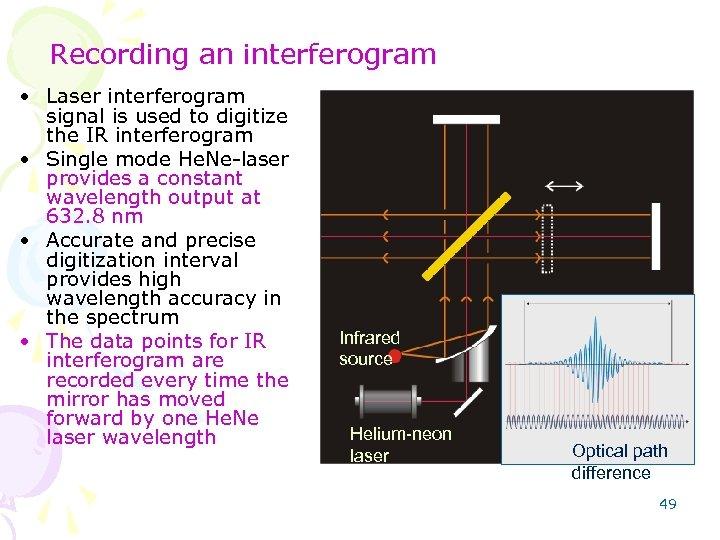
HeNe Laser یا Helium-Neon Laser یکی از منابع مرجع شناخته شده در معماری های Interferometric است. مزیت مهم آن، طول موج بسیار پایدار و قابلیت ایجاد Fringe های قابل تشخیص در مسیر Interferometer است. در یک سیستم FTIR، لیزر مرجع معمولا برای اندازه گیری مستقیم شدت جذب نمونه استفاده نمی شود. وظیفه آن بیشتر مربوط به تعیین موقعیت و حرکت Interferometer است. به همین دلیل ممکن است لیزر از نظر توان نوری برای کاربر ظاهرا سالم به نظر برسد، اما Signal مربوط به Reference Detection دچار افت، Noise یا ناپایداری باشد. این تفاوت اهمیت زیادی دارد؛ زیرا در تعمیر FTIR نباید فقط روشن بودن Laser را به عنوان معیار سلامت آن در نظر گرفت. پارامترهایی که باید بررسی شوند شامل موارد زیر هستند:
-
پایداری توان خروجی
-
کیفیت و پایداری Beam
-
Alignment نسبت به مسیر Reference
-
کیفیت Fringe Detection
-
Signal-to-Noise سیگنال مرجع
-
پایداری Zero Crossing
-
Repeatability موقعیت های ثبت شده
Zero Crossing دقیقا چه ارتباطی با محور عدد موج دارد؟
در فرآیند Interferometry، تغییر مسیر آینه باعث ایجاد تغییرات تناوبی در سیگنال Reference Laser می شود. نقاط مشخصی از این سیگنال که با عبور از موقعیت های مشخص Optical Path همراه هستند، می توانند برای تعیین موقعیت نمونه برداری استفاده شوند. یکی از مفاهیم مهم در این فرآیند Zero Crossing است. وقتی سیگنال مرجع از یک نقطه مشخص عبور می کند، سیستم می تواند آن رویداد را به عنوان یک موقعیت مرجع برای نمونه برداری یا کنترل حرکت در نظر بگیرد. اگر فاصله بین Zero Crossing ها به شکل صحیح اندازه گیری شود، دستگاه می تواند محور OPD را با دقت بالاتری بازسازی کند.
مشکل زمانی ایجاد می شود که Zero Crossing به علت Noise، کاهش Signal، اعوجاج شکل موج یا خطای Threshold اشتباه تشخیص داده شود. در این وضعیت ممکن است آینه متحرک از نظر مکانیکی سالم باشد، اما نرم افزار یا سیستم کنترل موقعیت، موقعیت واقعی آن را با خطای جزئی ثبت کند. همین خطای کوچک می تواند در Spectrum به شکل جابه جایی Peak ظاهر شود.
خطای Reference Laser چگونه به Wavenumber Accuracy منتقل می شود؟
رابطه مفهومی میان خطای مقیاس Optical Path و محور Wavenumber را می توان به صورت زیر در نظر گرفت:
σmeasured = σtrue × K
که در آن K ضریب خطای مقیاس در تعیین محور Optical Path است. اگر K کمی با مقدار ایده آل متفاوت باشد، خطا در Wavenumber معمولا فقط یک Offset ثابت نیست و می تواند ماهیت Scale Error داشته باشد. به عنوان مثال، اگر یک Peak مرجع در عدد موج واقعی 1000 cm⁻¹ قرار داشته باشد و سیستم آن را در 1000.8 cm⁻¹ ثبت کند، اختلاف: Δσ = +0.8 cm⁻¹ است.
اگر خطا در نقاط مختلف طیف با یک الگوی متناسب افزایش پیدا کند، احتمال Scale Error بیشتر از یک Offset ساده خواهد بود. این موضوع از نظر کالیبراسیون بسیار مهم است، زیرا اصلاح یک Offset با اصلاح خطای Scale یکسان نیست.
علائم خرابی یا ناپایداری Reference Laser چیست؟
خرابی لیزر مرجع همیشه با یک Error Code مشخص ظاهر نمی شود. در بسیاری از موارد، اولین نشانه در نتایج طیفی مشاهده می شود.
-
جابجایی Peak های مرجع: اگر چند باند شناخته شده همگی نسبت به موقعیت واقعی خود جابه جا شوند، باید دقت محور Wavenumber و سیستم Reference Laser بررسی شود. مقدار و الگوی جابه جایی مشخص می کند خطا بیشتر از نوع Offset است یا Scale.
-
افزایش اختلاف بین Scan های متوالی: اگر یک نمونه بدون تغییر چند بار Scan شود و موقعیت Peak ها نوسان کند، مشکل می تواند در تشخیص Fringe یا پایداری موقعیت آینه وجود داشته باشد. این وضعیت با خطای ثابت محور عدد موج تفاوت دارد.
-
ایجاد خطا در بخشی از محدوده طیفی: اگر اختلاف عدد موج در ناحیه های مختلف یکسان نباشد، باید علاوه بر Laser، الگوریتم تبدیل OPD به Wavenumber و Alignment سیستم بررسی شود.
-
کاهش کیفیت Reference Signal: افت دامنه یا افزایش Noise سیگنال لیزر می تواند باعث تشخیص نادرست Zero Crossing شود. این حالت معمولا با افزایش Variation در Scan های متوالی همراه است.
-
تغییر رفتار پس از گرم شدن دستگاه: اگر محور عدد موج در شروع کار با چند دقیقه بعد متفاوت باشد، پایداری حرارتی Laser، مسیر اپتیکی و اجزای مکانیکی Interferometer باید بررسی شوند.
تفاوت Wavenumber Accuracy و Wavenumber Repeatability چیست؟
این دو پارامتر نباید در فرآیند تعمیر با یکدیگر اشتباه گرفته شوند. Wavenumber Accuracy مشخص می کند Peak اندازه گیری شده تا چه حد به موقعیت واقعی آن نزدیک است. Wavenumber Repeatability نشان می دهد دستگاه در تکرار اندازه گیری یک Peak تا چه حد موقعیت یکسانی را بازتولید می کند. ممکن است دستگاه Repeatability بسیار خوبی داشته باشد اما Accuracy آن ضعیف باشد. مثلا اگر یک Peak مرجع در چند Scan متوالی همیشه روی 1000.7 cm⁻¹ قرار گیرد، تکرارپذیری مناسب است ولی Accuracy نسبت به مقدار مرجع 1000 cm⁻¹ دارای خطا است. برعکس، اگر Peak یک بار روی 1000.1 و بار دیگر روی 1000.5 cm⁻¹ ثبت شود، مشکل Repeatability مطرح است.
جدول تفکیک الگوهای خطای محور عدد موج
پیش از انجام کالیبراسیون Laser، الگوی خطا باید با چند Peak مرجع بررسی شود. جدول زیر به تفکیک نوع خطا کمک می کند.
| الگوی مشاهده در Spectrum | مقدار قابل اندازه گیری | عامل محتمل | روش بررسی | تاثیر نهایی |
|---|
| همه Peak ها تقریبا به یک مقدار جابه جا شده اند |
Δσ تقریبا ثابت |
Offset محور |
مقایسه چند Peak مرجع |
خطای شناسایی Peak |
| خطا با افزایش عدد موج بیشتر می شود |
Δσ وابسته به σ |
Scale Error |
اندازه گیری چند نقطه مرجع |
کاهش Accuracy |
| Peak ها در Scan های مختلف جابه جا می شوند |
SD موقعیت Peak |
Reference Signal یا مکانیزم آینه |
تکرار چند Scan |
کاهش Repeatability |
| Noise روی Reference Signal افزایش یافته |
SNR لیزر |
Laser، Detector مرجع |
بررسی Signal خام |
Zero Crossing ناپایدار |
| خطا پس از گرم شدن تغییر می کند |
Drift زمانی |
Thermal Stability |
ثبت Peak در بازه زمانی |
تغییر محور طیفی |
| فقط برخی محدوده ها دچار مشکل هستند |
خطای ناحیه ای |
Alignment یا پردازش |
مقایسه چند ناحیه طیفی |
اعوجاج موضعی |
Alignment لیزر مرجع چرا اهمیت دارد؟
Reference Laser باید در مسیر اپتیکی تعریف شده با دقت مناسب حرکت کند. اگر Beam نسبت به مسیر طراحی شده زاویه داشته باشد، Fringe هایی که توسط سیستم دریافت می شوند می توانند دامنه یا شکل متفاوتی داشته باشند. در چنین شرایطی ممکن است Laser همچنان روشن باشد و حتی نور آن در مسیر مشاهده شود، اما Signal مورد نیاز برای Position Detection کیفیت لازم را نداشته باشد.
خطای Alignment می تواند از موارد مختلف ناشی شود:
-
جابه جایی Mount لیزر
-
تغییر موقعیت آینه های مسیر Reference
-
تغییر موقعیت Beam Splitter
-
لرزش مکانیکی
-
باز و بسته شدن نادرست ماژول Interferometer
-
تغییر مکان Detector مربوط به Laser Reference
بنابراین در تعمیر Laser FTIR، تنظیم خود Laser بدون بررسی کل مسیر Reference ممکن است نتیجه ناقص ایجاد کند.
آلودگی مسیر لیزر چه تاثیری بر تشخیص Fringe دارد؟
اگر مسیر Reference Laser آلوده باشد، بخشی از انرژی Beam ممکن است جذب یا Scatter شود. این موضوع باعث کاهش دامنه Signal در Detector مرجع می شود. اگر Noise الکترونیکی تقریبا ثابت باقی بماند، کاهش Signal باعث افت SNR می شود:
SNR = Signal / Noise
برای مثال، اگر دامنه سیگنال مرجع از 2.0 واحد به 1.2 واحد کاهش یابد و Noise از 0.1 واحد تغییر نکند، SNR از 20 به 12 کاهش پیدا می کند. در چنین شرایطی، Threshold مورد استفاده برای تشخیص Zero Crossing ممکن است حساس تر شود و احتمال تشخیص اشتباه یا ناپایدار افزایش یابد. به همین دلیل تمیز بودن مسیر Reference فقط برای افزایش شدت نور اهمیت ندارد؛ بلکه مستقیما روی قابلیت اطمینان موقعیت یابی Interferometer اثر می گذارد.
آیا خرابی Laser همیشه باعث جابه جایی Peak می شود؟
خیر.
اگر Reference Laser فقط دچار افت شدت شده باشد اما Signal همچنان برای تشخیص Fringe کافی باشد، ممکن است Wavenumber Accuracy در محدوده قابل قبول باقی بماند و تنها Margin عملکرد سیستم کاهش پیدا کند. اما اگر افت شدت به حدی برسد که Fringe Detection ناپایدار شود، خطای موقعیت یابی ممکن است ایجاد شود. از طرف دیگر، یک Laser با شدت مناسب اما Alignment نامناسب نیز می تواند مشکل ایجاد کند. بنابراین برای تشخیص صحیح باید حداقل سه عامل همزمان بررسی شوند:
-
شدت و SNR سیگنال Reference
-
شکل و پایداری Fringe
-
ارتباط Fringe با حرکت واقعی آینه متحرک
نقش آینه متحرک در کالیبراسیون لیزر FTIR
Reference Laser و آینه متحرک یک سیستم مشترک را تشکیل می دهند. بنابراین اگر مکانیزم آینه مشکل داشته باشد، نباید بلافاصله Laser را مقصر دانست. برای مثال، اگر آینه هنگام حرکت دچار Tilt شود، مسیر Beam لیزر نیز ممکن است تغییر کند. در این حالت Signal Detector Reference می تواند در طول Scan تغییر کند. همچنین اگر Guide یا Bearing آینه اصطکاک غیر عادی داشته باشد، سرعت حرکت واقعی با وضعیت ایده آل تفاوت پیدا می کند. در نتیجه، هنگام مشاهده خطای Wavenumber باید میان این موارد تفکیک انجام شود:
-
خطای منبع مرجع
-
خطای Alignment
-
خطای آشکارسازی Fringe
-
خطای مکانیزم حرکت
-
خطای نرم افزار یا پردازش
-
خطای کالیبراسیون محور
فرآیند تخصصی کالیبراسیون Laser در FTIR
کالیبراسیون صحیح نباید با تغییر تصادفی پارامترهای نرم افزاری شروع شود. ابتدا باید مشخص شود خطا واقعا از Reference Laser ناشی می شود.
ثبت وضعیت اولیه دستگاه
در اولین مرحله چند Scan از یک Reference Standard ثبت می شود. موقعیت Peak ها، تکرارپذیری، SNR و وضعیت Background باید ثبت شوند.
این داده ها خط مبنای ارزیابی تعمیر خواهند بود.
بررسی Signal مربوط به Reference Laser
سیگنال لیزر باید از نظر دامنه، Noise و پایداری زمانی بررسی شود.
اگر Signal ضعیف باشد، کالیبراسیون عدد موج پیش از رفع علت افت Signal می تواند فقط مشکل را پنهان کند.
بررسی Alignment
مسیر Laser از منبع تا Detector مربوط به Reference بررسی می شود. در صورت وجود Misalignment باید ابتدا وضعیت اپتیکی اصلاح شود.
بررسی Zero Crossing
سیستم باید بتواند نقاط مرجع را به صورت پایدار و تکرارپذیر تشخیص دهد. اگر Zero Crossing در Scan های متوالی تغییر کند، انجام کالیبراسیون نرم افزاری به تنهایی کافی نیست.
بررسی حرکت آینه متحرک
حرکت مکانیکی باید یکنواخت باشد و تغییر ناخواسته در زاویه آینه ایجاد نکند.
محاسبه خطای محور عدد موج
برای هر Peak مرجع می توان از رابطه زیر استفاده کرد:
Δσ = σmeasured - σreference
این محاسبه باید برای چند نقطه از محدوده طیفی انجام شود. اگر اختلاف ها تقریبا ثابت باشند، Offset محتمل است. اگر اختلاف با عدد موج تغییر کند، Scale Error اهمیت بیشتری پیدا می کند.
جدول پارامترهای اصلی در سرویس Reference Laser
برای اینکه کالیبراسیون از یک تنظیم تجربی به یک فرآیند قابل ارزیابی تبدیل شود، بهتر است پارامترهای زیر قبل و بعد از سرویس ثبت شوند.
| پارامتر فنی | وضعیت مورد بررسی | نشانه خرابی | قطعه یا زیرسیستم مرتبط | اقدام سرویس |
|---|
| Reference Signal Amplitude |
شدت سیگنال لیزر |
افت دامنه |
Laser، Optical Path |
بررسی منبع و مسیر |
| Reference SNR |
نسبت سیگنال به Noise |
افزایش ناپایداری |
Laser و Detector |
بررسی Signal Chain |
| Zero Crossing Stability |
تکرارپذیری نقاط مرجع |
جابه جایی نقاط |
Detection System |
بررسی Threshold و Signal |
| Wavenumber Accuracy |
اختلاف با Peak مرجع |
Δσ غیر عادی |
Reference و Calibration |
اصلاح محور |
| Wavenumber Repeatability |
پراکندگی Peak ها |
SD بالا |
مکانیزم و Reference |
بررسی حرکت آینه |
| Thermal Drift |
تغییر با زمان |
تغییر Peak |
Laser و Interferometer |
بررسی پایداری حرارتی |
| Beam Alignment |
انطباق مسیر |
افت یا نوسان Signal |
Mount و Optics |
تنظیم Optical Path |
| Throughput Reference |
انرژی منتقل شده |
افت شدید |
اپتیک و آلودگی |
بررسی مسیر نوری |
چگونه Offset و Scale Error را از هم تشخیص دهیم؟
این بخش برای کالیبراسیون Wavenumber Accuracy اهمیت ویژه ای دارد.
فرض کنیم سه Peak مرجع در 1000، 1500 و 2000 cm⁻¹ داریم.
اگر دستگاه آنها را به ترتیب در:
-
1000.5 cm⁻¹
-
1500.5 cm⁻¹
-
2000.5 cm⁻¹
ثبت کند، اختلاف تقریبا ثابت است. بنابراین احتمال Offset بیشتر است.
اما اگر نتایج به شکل زیر باشند:
-
1000.3 cm⁻¹
-
1500.5 cm⁻¹
-
2000.8 cm⁻¹
خطا با افزایش عدد موج افزایش پیدا کرده و احتمال Scale Error مطرح می شود.
این تفکیک مشخص می کند آیا مشکل بیشتر مربوط به Reference Position، Scale Factor یا فرآیند بازسازی محور Wavenumber است.
Zero Crossing ناپایدار چه علتی می تواند داشته باشد؟
Zero Crossing ناپایدار معمولا یک علامت تشخیصی مهم است، اما علت آن می تواند در چند بخش مختلف قرار داشته باشد.
-
کاهش SNR Reference Laser: وقتی دامنه سیگنال کاهش می یابد، Noise سهم بیشتری از Signal را تشکیل می دهد و تشخیص نقطه عبور دشوارتر می شود.
-
Alignment نامناسب: اگر Beam به صورت کامل روی Detector مرجع قرار نگیرد، دامنه Fringe کاهش پیدا می کند و موقعیت عبور از Threshold می تواند ناپایدار شود.
-
Noise الکترونیکی: نویز در Amplifier یا Detection Circuit می تواند شکل موج Reference را تغییر دهد. در این حالت مشکل Laser ممکن است با خرابی الکترونیک اشتباه شود.
-
حرکت غیر یکنواخت آینه: اگر آینه متحرک دچار حرکت ناپایدار باشد، فاصله زمانی یا مکانی بین Fringe ها تغییر می کند. این مسئله می تواند به خطای Position Tracking منجر شود.
-
مشکل پردازش Signal: Threshold یا الگوریتم تشخیص Fringe اگر به درستی تنظیم نشده باشد، حتی Signal سالم نیز ممکن است به صورت نادرست تفسیر شود.
تعمیر Laser با کالیبراسیون محور عدد موج چه تفاوتی دارد؟
تعمیر و کالیبراسیون دو مرحله متفاوت هستند. اگر Laser خروجی پایدار نداشته باشد، Beam Alignment صحیح نباشد یا مسیر Reference آسیب دیده باشد، ابتدا باید علت فیزیکی مشکل برطرف شود. پس از آن باید Wavenumber Axis با Reference Standard بررسی شود. اگر بدون رفع خرابی اصلی فقط مقدار Calibration Factor تغییر کند، ممکن است یک خطای سیستماتیک موقتا پنهان شود. با گذشت زمان یا تغییر شرایط کاری، خطا دوباره ظاهر خواهد شد. بنابراین ترتیب صحیح معمولا چنین است:
تشخیص → تعمیر → Alignment → بررسی Reference Signal → کنترل Zero Crossing → کالیبراسیون → Verification
خطای محور عدد موج چه تاثیری بر نتیجه پژوهش دارد؟
خطای Wavenumber Accuracy فقط یک اختلاف عددی کوچک نیست. در مطالعات طیف سنجی، موقعیت Peak می تواند برای شناسایی ماده، بررسی تغییر ساختار یا مقایسه نمونه ها استفاده شود. در شناسایی ترکیبات، جابه جایی Peak ممکن است باعث شود یک باند واقعی با موقعیت نادرست گزارش شود. در بررسی واکنش های شیمیایی نیز تغییر موقعیت باند ممکن است با تغییر ساختار مولکولی اشتباه شود.
برای نمونه، اگر تغییر یک گروه عاملی در یک پلیمر با مقایسه موقعیت و شدت باندهای مشخص ارزیابی شود، خطای سیستماتیک در محور Wavenumber می تواند تفسیر داده ها را تحت تاثیر قرار دهد. در مطالعات دارویی نیز زمانی که چند باند نزدیک به یکدیگر بررسی می شوند، دقت محور عدد موج اهمیت بیشتری پیدا می کند.
Verification بعد از کالیبراسیون چگونه انجام می شود؟
پس از تعمیر و کالیبراسیون، نباید فقط یک Peak بررسی شود. بهتر است چند نقطه در محدوده مورد استفاده آزمایشگاه انتخاب شود. برای هر نقطه، مقدار Reference و مقدار Measured ثبت شده و اختلاف محاسبه شود.
برای مثال:
Δσ = σmeasured - σreference
سپس موارد زیر بررسی شوند:
-
میانگین خطای عدد موج
-
بیشترین خطای مثبت
-
بیشترین خطای منفی
-
Standard Deviation در تکرار Scan
-
تغییر خطا با افزایش عدد موج
-
تغییر عملکرد پس از Warm-up
اگر خطا فقط در یک نقطه مشاهده شود، احتمال یک مشکل موضعی یا Reference Peak نامناسب وجود دارد. اگر خطا در کل محدوده با یک Offset مشخص دیده شود، باید Scale و Zero Position بررسی شوند. اگر خطا با گذشت زمان تغییر کند، Thermal Stability و Dynamic Behavior اهمیت بیشتری پیدا می کنند.
چه زمانی تعویض HeNe Laser منطقی است؟
تعویض Laser باید پس از تشخیص انجام شود، نه صرفا بر اساس افت شدت Spectrum. اگر Signal Reference به شکل پایدار پایین باشد و پس از بررسی مسیر اپتیکی، Alignment، تغذیه و Detection Circuit همچنان در محدوده مناسب قرار نگیرد، احتمال خرابی خود Laser افزایش پیدا می کند. همچنین تغییرات غیر عادی در پایداری Beam یا عملکرد منبع می تواند نشانه پایان عمر یا خرابی داخلی باشد.
اما اگر فقط Wavenumber Accuracy دچار خطا شده باشد و Reference Signal از نظر دامنه و پایداری مناسب باشد، تعویض Laser لزوما راه حل نیست. در این شرایط باید Alignment، Zero Crossing، حرکت آینه و Calibration Factor بررسی شوند.
معیارهای فنی پذیرش عملکرد پس از سرویس
یک تعمیر موفق زمانی قابل تایید است که چند شاخص همزمان به وضعیت پایدار برسند:
-
Reference Signal: دامنه و SNR سیگنال باید در وضعیت پایدار قرار داشته باشد و افت غیر عادی در طول Scan دیده نشود.
-
Zero Crossing: نقاط تشخیص داده شده باید در Scan های متوالی تکرارپذیر باشند. تغییر محسوس آنها می تواند نشان دهنده مشکل در Signal Chain یا حرکت آینه باشد.
-
Wavenumber Accuracy: Peak های مرجع باید با خطای قابل قبول نسبت به مقدار واقعی ثبت شوند. فقط میانگین خطا کافی نیست و باید الگوی خطا نیز بررسی شود.
-
Wavenumber Repeatability: چند Scan از یک Reference باید موقعیت Peak یکسان یا بسیار نزدیک ایجاد کنند. پراکندگی زیاد نشانه وجود مشکل باقی مانده در سیستم است.
-
Thermal Stability: نتیجه باید پس از رسیدن دستگاه به شرایط حرارتی پایدار تغییر غیر عادی نداشته باشد.
-
Interferogram Stability: وضعیت Interferogram باید پس از سرویس پایدار باشد و تغییر غیر عادی در دامنه یا شکل آن مشاهده نشود.
ارتباط کالیبراسیون Laser با سرویس کامل FTIR
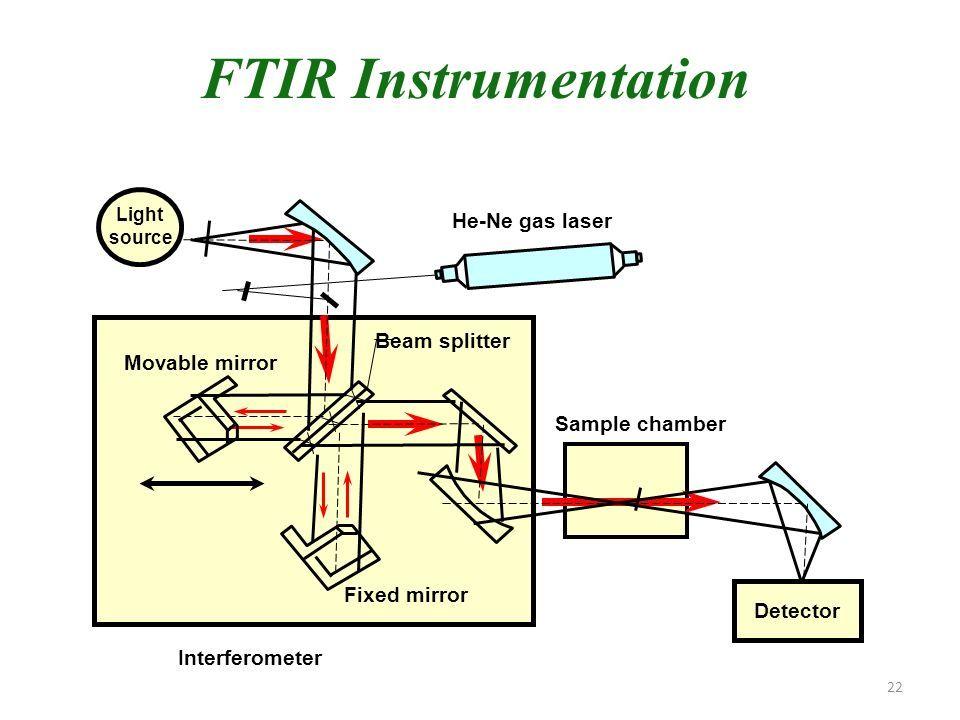
در یک دستگاه FTIR، Reference Laser به تنهایی کار نمی کند. این منبع بخشی از یک زنجیره دقیق شامل Interferometer، آینه ثابت، آینه متحرک، Beam Splitter، Detector مرجع، سیستم کنترل حرکت و نرم افزار تبدیل Interferogram به Spectrum است. به همین دلیل، اگر دستگاه دارای خطای Wavenumber Accuracy باشد، تشخیص باید از کل زنجیره انجام شود.
یک Laser سالم با Alignment ضعیف می تواند عملکرد نامناسب داشته باشد. یک مسیر اپتیکی سالم با Detector مرجع معیوب می تواند Fringe Detection ضعیف ایجاد کند. حتی در شرایطی که تمام اجزای اپتیکی سالم باشند، حرکت ناپایدار آینه متحرک می تواند باعث تغییر موقعیت ثبت شده در محور OPD شود. بنابراین کالیبراسیون واقعی زمانی معتبر است که علت فیزیکی خطا ابتدا برطرف شده باشد و سپس محور عدد موج با داده های مرجع Verification شود.
نتیجه فنی تعمیر و کالیبراسیون Reference Laser در FTIR
در FTIR، کالیبراسیون لیزر FTIR مستقیما با اعتبار محور عدد موج ارتباط دارد، اما این فرآیند را نباید صرفا به تنظیم یک مقدار نرم افزاری محدود کرد. HeNe Laser یا هر Reference Laser مورد استفاده، بخشی از سیستم اندازه گیری موقعیت Optical Path است و عملکرد آن باید همراه با Alignment، Zero Crossing، حرکت آینه متحرک و Signal Detection بررسی شود.
مهم ترین اصل در عیب یابی این بخش، تفکیک میان Wavenumber Accuracy، Wavenumber Repeatability، Offset Error و Scale Error است. ثبت چند Peak مرجع در نقاط مختلف، بررسی Reference Signal، تحلیل Zero Crossing و مقایسه Scan های متوالی امکان می دهد مشخص شود مشکل از خود Laser، مسیر اپتیکی، مکانیزم Interferometer یا فرآیند محاسبه محور عدد موج ناشی شده است.
پس از تعمیر نیز Verification باید با چند نقطه مرجع و چند Scan تکراری انجام شود. اگر Peak ها از نظر موقعیت، تکرارپذیری و پایداری حرارتی در وضعیت مناسب قرار داشته باشند و Reference Signal نیز پایدار باشد، می توان عملکرد سیستم را پس از سرویس با اطمینان بیشتری تایید کرد. این رویکرد به ویژه برای آزمایشگاه های پژوهشی که از FTIR برای شناسایی دقیق گروه های عاملی، مقایسه تغییرات ساختاری و تحلیل نمونه های حساس استفاده می کنند، اهمیت اساسی دارد.