خطای طول موج اسپکتروفتومتر یکی از خطاهای مهم در سیستم های UV-Vis است که می تواند حتی در شرایطی رخ دهد که دستگاه از نظر شدت سیگنال، Baseline و نویز ظاهرا عملکرد مناسبی داشته باشد. در این حالت مشکل اصلی در ارتباط میان موقعیت واقعی سیستم انتخاب طول موج و مقدار طول موج نمایش داده شده توسط نرم افزار ایجاد می شود. گریتینگ، مکانیزم چرخش یا جابه جایی اپتیکی، Encoder، مرجع مکانیکی، کنترل موتور و استانداردهای مرجع همگی در Wavelength Accuracy نقش دارند. برای مثال اگر دستگاه مقدار 656.1 nm را روی نمایشگر نشان دهد اما موقعیت واقعی گریتینگ متناظر با 655.4 nm باشد، تمام اندازه گیری هایی که به محل دقیق پیک طیفی وابسته هستند با خطای سیستماتیک مواجه می شوند. بنابراین کالیبراسیون طول موج صرفا تنظیم یک عدد در نرم افزار نیست، بلکه فرآیندی برای تطبیق موقعیت فیزیکی سیستم Monochromator با یک مرجع طیفی معتبر است.
خطای طول موج در اسپکتروفتومتر چگونه ایجاد می شود؟
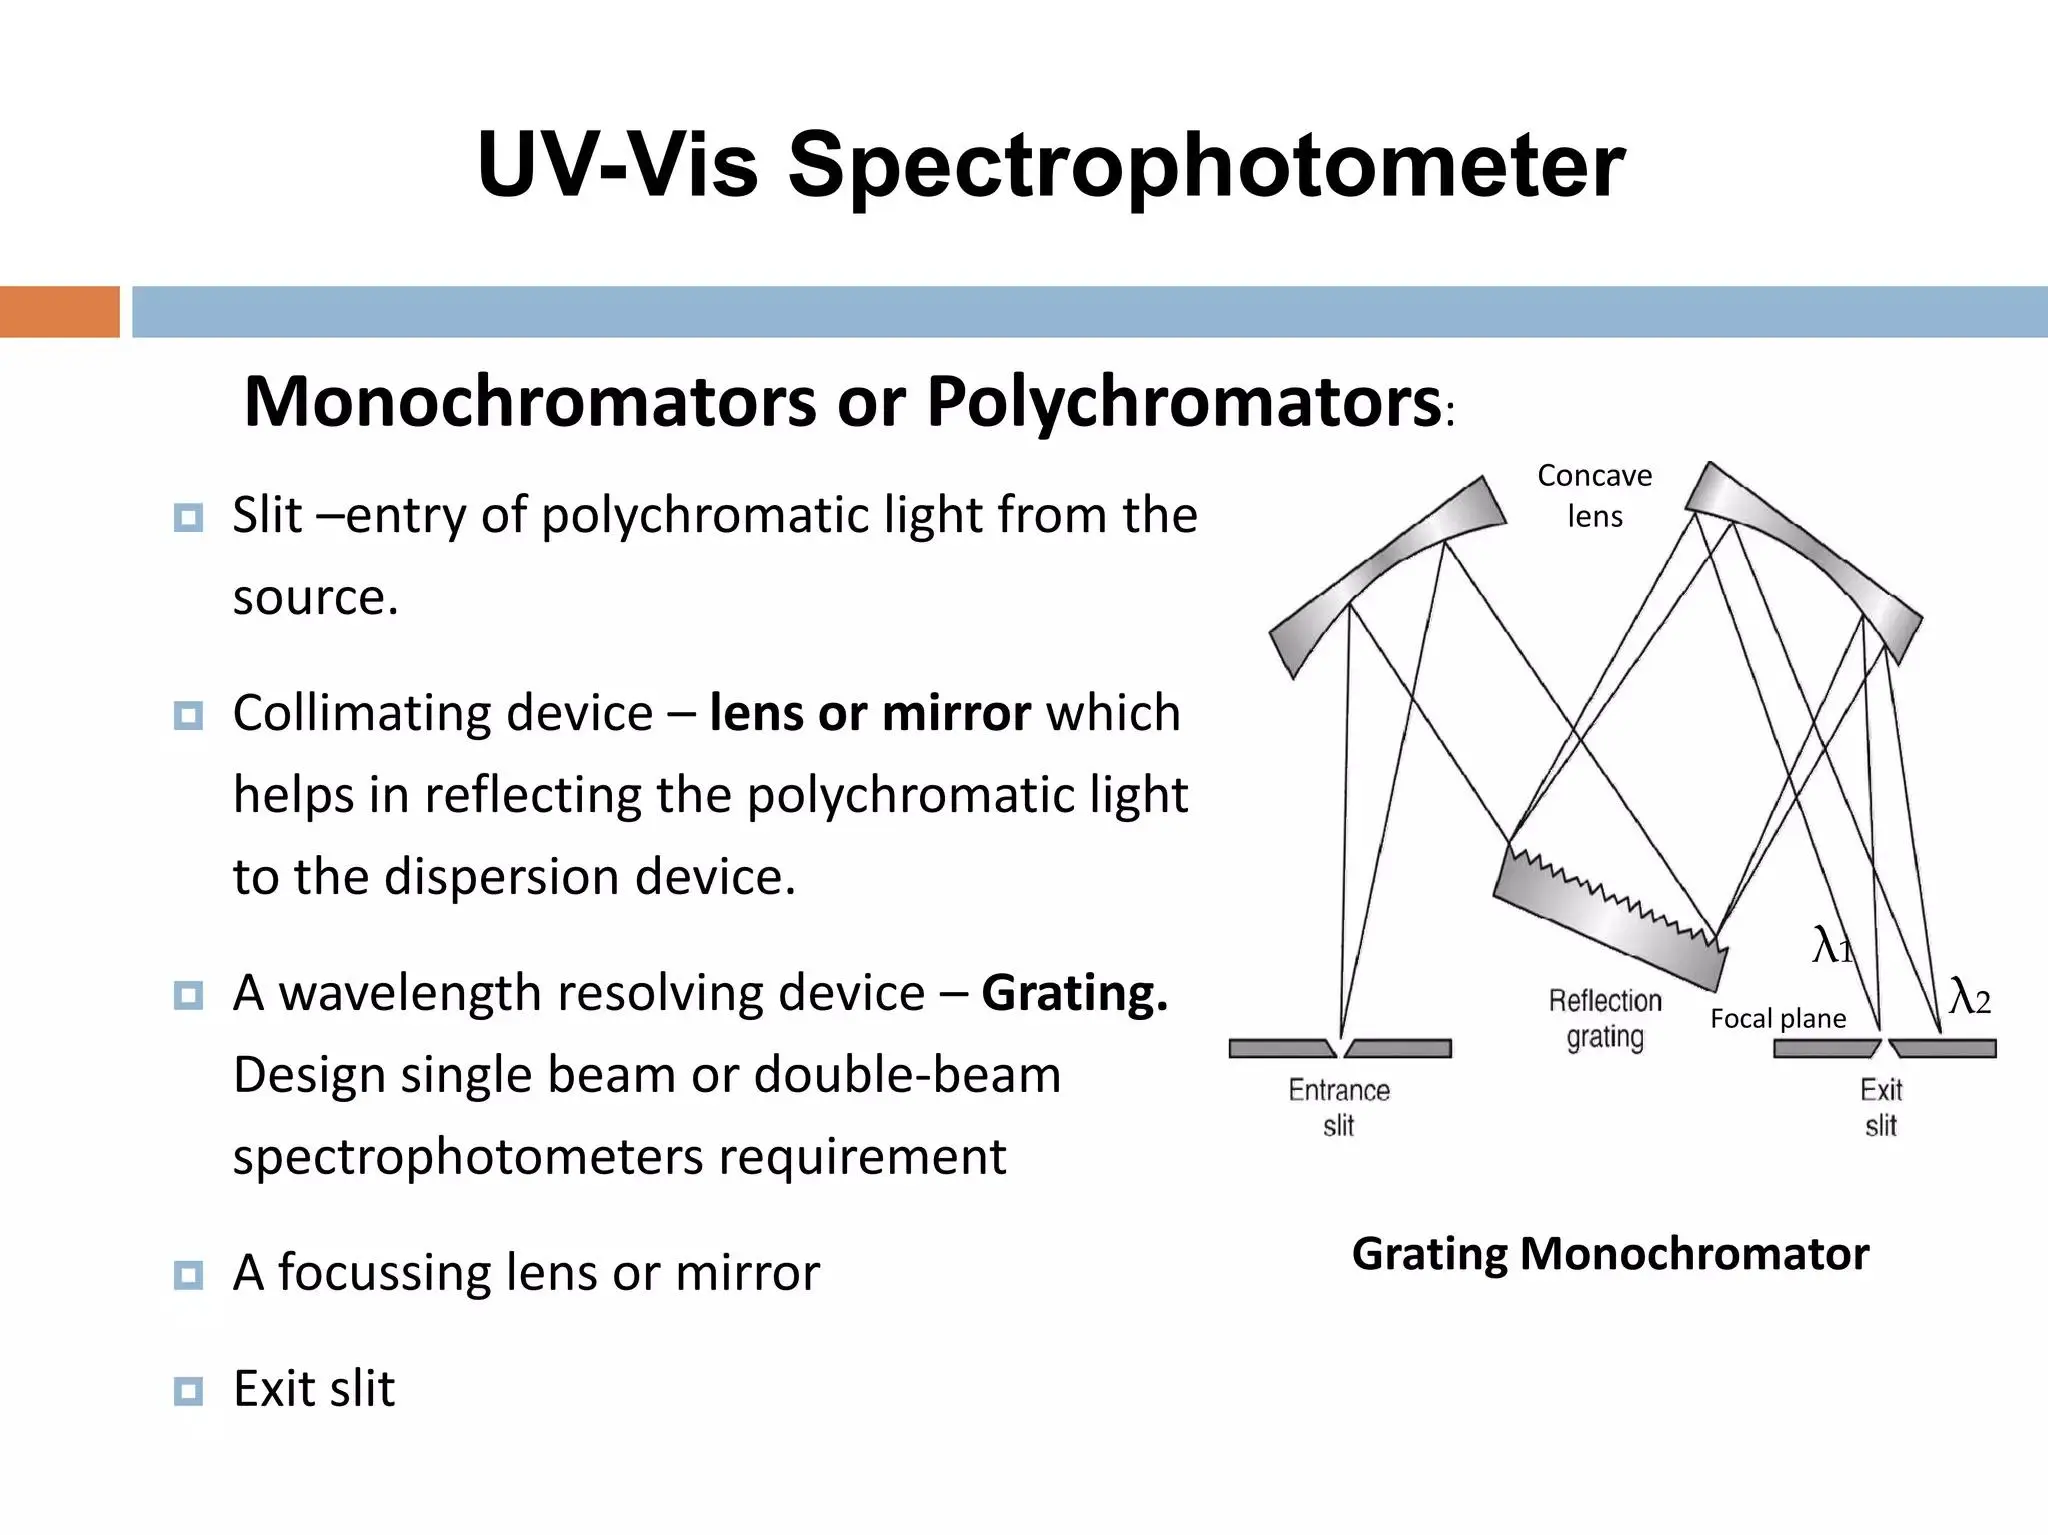
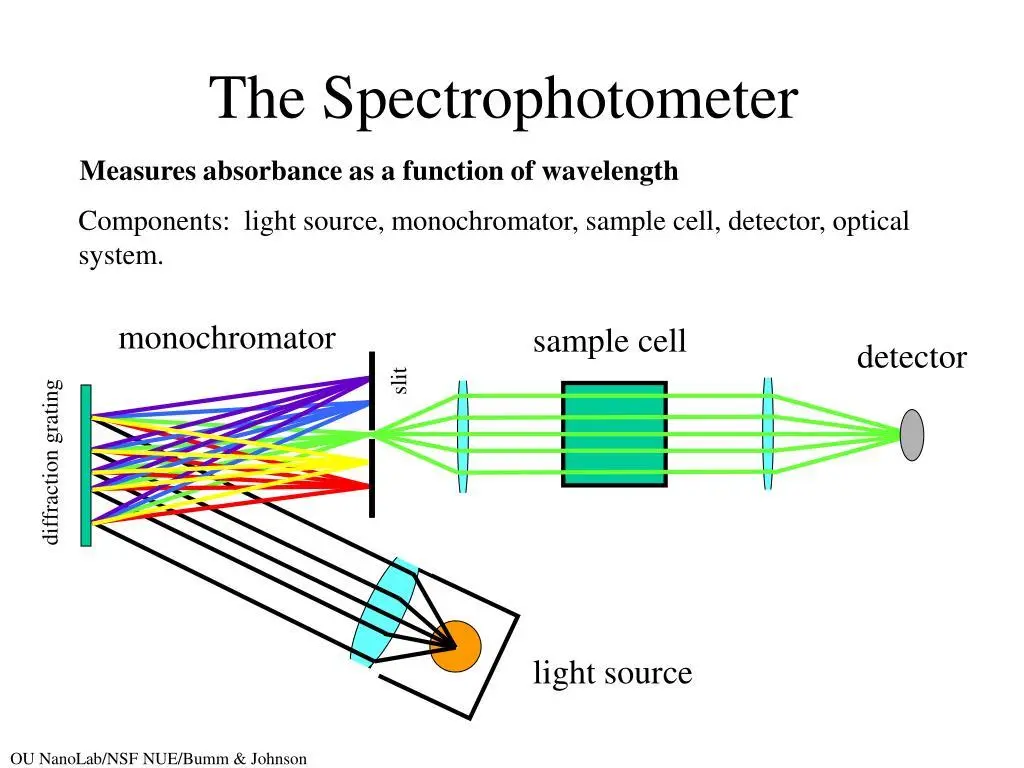
در یک اسپکتروفتومتر UV-Vis، انتخاب طول موج معمولا از طریق Monochromator انجام می شود. نور گسترده منبع پس از عبور از شکاف ورودی، به Grating می رسد و بر اساس زاویه تابش، زاویه پراش و ویژگی های گریتینگ، طول موج مورد نظر از مسیر خروجی انتخاب می شود.
رابطه پایه پراش گریتینگ را می توان به صورت زیر بیان کرد:
mλ = d(sin α + sin β)
که در آن λ طول موج، d فاصله شیارهای گریتینگ، m مرتبه پراش، α زاویه تابش و β زاویه پراش است.
بنابراین اگر موقعیت زاویه ای گریتینگ حتی مقدار بسیار کوچکی از مقدار مورد انتظار فاصله بگیرد، طول موج انتخاب شده نیز تغییر خواهد کرد. در عمل، این اختلاف می تواند از خطای مکانیکی، Backlash، لغزش کوپلینگ، خطای Encoder، تغییرات حرارتی، فرسایش مکانیزم حرکتی یا اشکال در Calibration Table ناشی شود.
Wavelength Accuracy با Resolution یکسان نیست؛ بررسی مکانیزم Wavelength Calibration
یکی از اشتباهات مهم در عیب یابی این است که خطای طول موج با تفکیک پذیری دستگاه یکسان در نظر گرفته شود.
Wavelength Accuracy مشخص می کند مقدار طول موج واقعی تا چه اندازه با مقدار نمایش داده شده یا تنظیم شده مطابقت دارد. در مقابل، Resolution توانایی سیستم برای تفکیک دو ویژگی طیفی نزدیک به یکدیگر است.
ممکن است دستگاهی Resolution مناسبی داشته باشد ولی پیک یک ماده را در طول موج اشتباه نشان دهد. برعکس، ممکن است موقعیت پیک کاملا صحیح باشد اما دو پیک نزدیک به دلیل پهنای باند زیاد از یکدیگر تفکیک نشوند.
مرجع طول موج چه نقشی در کالیبراسیون دارد؟
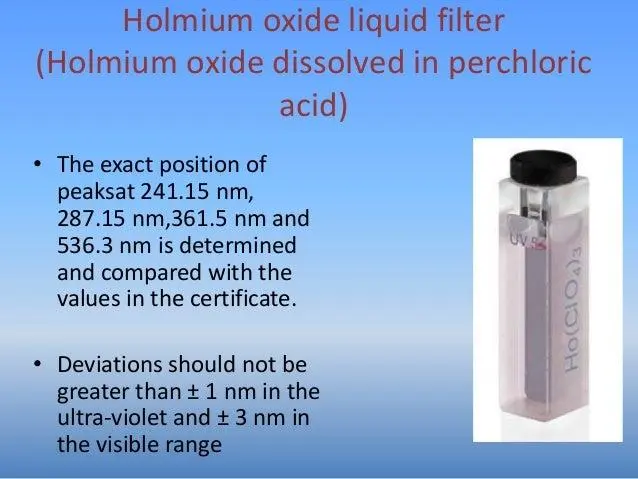
برای کالیبراسیون طول موج باید از یک مرجع دارای ویژگی طیفی شناخته شده استفاده شود. این مرجع می تواند یک خط نشر مشخص یا یک ماده دارای پیک های جذب شناخته شده باشد.
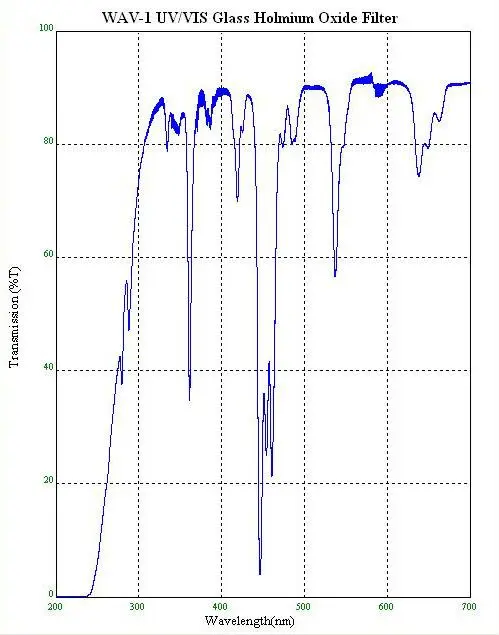
استانداردهای رایج در اعتبارسنجی سیستم های UV-Vis شامل مواد و منابعی هستند که چند نقطه طیفی مشخص در محدوده مورد نظر ایجاد می کنند. نمونه هایی مانند Holmium Oxide و Didymium برای بررسی موقعیت پیک های جذب و منابعی مانند خطوط مشخص لامپ جیوه برای بررسی موقعیت خطوط نشر کاربرد دارند.
اهمیت استفاده از چند نقطه مرجع در این است که خطای طول موج همیشه یک Offset ثابت نیست. اگر دستگاه در 250 nm حدود 0.3 nm خطا داشته باشد اما در 650 nm حدود 0.8 nm خطا نشان دهد، تنها اصلاح یک Offset ساده کافی نخواهد بود.
کالیبراسیون Offset با اصلاح غیرخطی چه تفاوتی دارد؟
اگر تمام نقاط مرجع تقریبا به یک اندازه جابه جا شده باشند، مشکل می تواند به صورت یک Offset طول موجی دیده شود. برای مثال:
| طول موج مرجع | مقدار خوانده شده | خطا |
|---|
| 253.65 nm |
254.05 nm |
+0.40 nm |
| 435.83 nm |
436.22 nm |
+0.39 nm |
| 546.07 nm |
546.47 nm |
+0.40 nm |
| 578.00 nm |
578.41 nm |
+0.41 nm |
این الگو بیشتر به خطای Offset یا مرجع موقعیت اشاره می کند.
اما اگر خطا با طول موج تغییر کند، وضعیت متفاوت است:
| طول موج مرجع | مقدار مشاهده شده | خطای تقریبی |
|---|
| 253.65 nm |
253.91 nm |
+0.26 nm |
| 365.02 nm |
365.45 nm |
+0.43 nm |
| 546.07 nm |
546.74 nm |
+0.67 nm |
| 656.10 nm |
656.94 nm |
+0.84 nm |
در این حالت احتمال خطای Scale، مکانیزم حرکت، Encoder یا مدل ریاضی تبدیل موقعیت به طول موج بیشتر می شود.
گریتینگ چگونه باعث خطای طول موج می شود؟
Grating قلب مکانیکی و اپتیکی سیستم Monochromator است. روی سطح آن تعداد زیادی شیار با فاصله بسیار دقیق ایجاد شده است. چرخش گریتینگ باعث تغییر زاویه پراش و در نتیجه انتخاب طول موج متفاوت می شود.
اگر مکانیزم چرخش گریتینگ دچار مشکل شود، دستگاه ممکن است هنوز قادر به تغییر طول موج باشد، اما موقعیت واقعی با مقدار ثبت شده توسط کنترلر تطابق نداشته باشد.
Backlash یکی از خطاهای مهم مکانیکی است؛
Backlash به لقی مکانیکی میان اجزای انتقال حرکت گفته می شود. در سیستم هایی که گریتینگ با Gear، Screw یا مکانیزم مشابه حرکت می کند، تغییر جهت حرکت می تواند باعث شود مقدار کمی از حرکت موتور صرف جبران لقی شود.
برای مثال اگر دستگاه از 500 nm به 600 nm حرکت کند و سپس به 500 nm بازگردد، در یک سیستم سالم موقعیت نهایی باید با تکرارپذیری بسیار مناسب به همان نقطه اولیه برسد. اگر مقدار نهایی هر بار چند دهم نانومتر متفاوت باشد، باید Backlash، کوپلینگ و موقعیت سنجی بررسی شوند.
این خطا به ویژه زمانی اهمیت دارد که روش تحلیلی بین چند طول موج رفت و برگشت داشته باشد.
جدول ارتباط مکانیزم خرابی با الگوی خطای طول موج
این جدول برای تفکیک علت های مکانیکی، الکترونیکی و کالیبراسیونی طراحی شده است.
| الگوی مشاهده شده | شاخص قابل اندازه گیری | بخش مشکوک | روش تشخیص | تاثیر تحلیلی |
|---|
| تمام پیک ها تقریبا به یک اندازه جابه جا هستند |
Offset تقریبا ثابت |
مرجع موقعیت یا Calibration |
چند نقطه مرجع طیفی |
جابه جایی محل پیک |
| خطا با طول موج افزایش می یابد |
تغییر تدریجی Error |
Encoder یا Scale Calibration |
آزمون چند نقطه ای |
خطای سیستماتیک طیفی |
| حرکت رفت و برگشت نتیجه متفاوت دارد |
Hysteresis |
Gear، Screw، Coupling |
Sweep رفت و برگشت |
کاهش Repeatability |
| برخی طول موج ها ناپایدارند |
پراکندگی Position |
Encoder یا موتور |
تکرار یک نقطه مرجع |
نوسان محل پیک |
| دستگاه طول موج را انتخاب نمی کند |
عدم حرکت مکانیزم |
موتور یا Driver |
تست Command و حرکت واقعی |
توقف انتخاب طول موج |
| پیک پهن شده ولی موقعیت صحیح است |
افزایش FWHM |
Slit یا Optics |
بررسی Resolution |
کاهش تفکیک طیفی |
| خطا پس از گرم شدن تغییر می کند |
Drift زمانی |
مکانیزم یا Encoder |
تست Warm-up |
تغییر تدریجی موقعیت پیک |
Encoder چه ارتباطی با Wavelength Accuracy دارد؟
در بسیاری از سامانه های مدرن، موقعیت مکانیکی گریتینگ یا مکانیزم Monochromator باید به صورت دقیق کنترل یا اندازه گیری شود. Encoder می تواند اطلاعات موقعیت را در اختیار کنترلر قرار دهد تا دستگاه بداند گریتینگ در چه موقعیتی قرار دارد.
اگر Encoder دچار خطای Position، قطع و وصل سیگنال، آلودگی، مشکل Alignment یا اشکال در کابل شود، ممکن است موتور حرکت کند اما سیستم کنترل موقعیت صحیح را دریافت نکند.
در این شرایط ممکن است یکی از سه حالت مشاهده شود:
- دستگاه اصلا به طول موج مورد نظر نرسد.
- دستگاه به طول موج نزدیک شود ولی خطای ثابت یا متغیر داشته باشد.
- موقعیت یکسان در دفعات مختلف با اختلاف جزئی ثبت شود.
خطای Encoder چگونه از خطای خود گریتینگ تفکیک می شود؟
اگر گریتینگ از نظر اپتیکی سالم باشد اما Encoder موقعیت را اشتباه گزارش کند، معمولا رابطه میان فرمان نرم افزار و موقعیت واقعی دچار اختلاف می شود.
یک آزمایش کاربردی، حرکت دادن دستگاه به چند نقطه مشخص و ثبت موقعیت واقعی پیک مرجع است. اگر خطا در مسیر رفت و برگشت متفاوت باشد، احتمال مشکل مکانیکی یا Position Feedback بیشتر می شود.
اما اگر خطا در هر دو جهت تقریبا یکسان و وابسته به طول موج باشد، باید Calibration Curve، Scale Factor و صحت تبدیل زاویه به طول موج نیز بررسی شوند.
آیا خطای طول موج همیشه از گریتینگ است؟
خیر. گریتینگ تنها یکی از اجزای زنجیره Wavelength Selection است. در یک سیستم واقعی موارد زیر نیز می توانند در خطا نقش داشته باشند:
- مکانیزم حرکت گریتینگ: انتقال حرکت موتور به گریتینگ باید بدون لغزش و لقی غیرعادی انجام شود. فرسایش Gear یا Coupling می تواند باعث شود موقعیت مکانیکی واقعی با مقدار مورد انتظار اختلاف پیدا کند و این اختلاف در تکرارهای رفت و برگشت آشکارتر شود.
- Encoder و Position Feedback: Encoder باید موقعیت مکانیزم را با تکرارپذیری مناسب گزارش کند. قطع لحظه ای سیگنال، خطای شمارش یا مشکل در مرجع اولیه می تواند باعث جابه جایی پیک و ناپایداری طول موج شود.
- موتور و Driver: اگر موتور Stepper یا سیستم حرکتی نتواند تعداد گام مورد انتظار را اجرا کند، خطای Position ایجاد می شود. از دست رفتن Step در شرایط بار مکانیکی نامناسب می تواند باعث اختلاف میان فرمان و موقعیت واقعی شود.
- مرجع Home یا Zero Position: بسیاری از سیستم ها هنگام راه اندازی موقعیت مکانیکی مشخصی را به عنوان مرجع اولیه تعریف می کنند. خطای این نقطه می تواند تمام موقعیت های بعدی را جابه جا کند.
- تغییرات حرارتی: انبساط اجزای مکانیکی یا تغییر مشخصات مدار Position Feedback می تواند باعث Drift تدریجی موقعیت شود. اگر خطا پس از Warm-up تغییر کند، بررسی حرارتی اهمیت بیشتری پیدا می کند.
- کالیبراسیون نرم افزاری: حتی در صورت سلامت کامل بخش مکانیکی، جدول تبدیل Position به Wavelength ممکن است نیاز به اصلاح داشته باشد. چنین حالتی معمولا با آزمون چند نقطه مرجع مشخص می شود.
کالیبراسیون طول موج چگونه انجام می شود؟
کالیبراسیون طول موج را باید بر اساس معماری دستگاه و دستورالعمل سرویس همان سیستم انجام داد، اما منطق کلی آن شامل مقایسه نقاط مرجع واقعی با مقدار ثبت شده توسط دستگاه است.
در مرحله اول دستگاه باید به شرایط حرارتی پایدار برسد. سپس استاندارد مرجع در مسیر نوری قرار می گیرد و نقاط طیفی شناخته شده ثبت می شوند.
برای مثال اگر استاندارد دارای پیک مشخص در محدوده 279، 361، 447 و 536 نانومتر باشد، بهتر است تمام نقاط مورد استفاده قرار گیرند و اختلاف میان مقدار مرجع و مقدار خوانده شده محاسبه شود.
خطا برای هر نقطه به صورت زیر قابل محاسبه است:
Δλ = λmeasured - λreference
سپس می توان نمودار Δλ نسبت به λreference را رسم کرد.
اگر نمودار تقریبا افقی باشد، Offset غالب است. اگر شیب داشته باشد، احتمال خطای Scale یا Position Conversion مطرح می شود. اگر نمودار رفتار موجی یا غیر یکنواخت داشته باشد، باید Calibration Model، مکانیزم حرکتی و صحت نقاط مرجع بررسی شوند.
استانداردهای مرجع طول موج چه ویژگی هایی باید داشته باشند؟
استاندارد مرجع باید دارای ویژگی طیفی پایدار و قابل تکرار باشد. انتخاب استاندارد به محدوده کاری دستگاه و نوع آشکارسازی وابسته است.
در یک سیستم UV-Vis ممکن است از استانداردهای جذب جامد یا محلولی برای بررسی موقعیت پیک استفاده شود. همچنین خطوط نشر منابعی مانند Mercury Lamp در بعضی فرآیندهای اعتبارسنجی کاربرد دارند.
مهم ترین موضوع این است که مقدار مرجع برای طول موج انتخاب شده به صورت معتبر مشخص باشد و پهنای پیک آن اجازه تعیین موقعیت مرکز پیک را بدهد.
اگر پیک مرجع بسیار پهن باشد، تعیین مرکز آن می تواند به Resolution و روش پردازش نرم افزار وابسته شود و نتیجه کالیبراسیون را تحت تاثیر قرار دهد.
چرا Resolution ضعیف می تواند با خطای طول موج اشتباه شود؟
فرض کنید یک پیک واقعی در 500 nm قرار دارد، اما Slit Width بیش از حد باز شده باشد. پیک ممکن است به جای یک قله باریک، به یک منحنی پهن تبدیل شود. در این شرایط تعیین Maximum دقیق تر دشوار می شود.
در نتیجه ممکن است اپراتور تصور کند طول موج اشتباه است، در حالی که مشکل اصلی کاهش Resolution است.
برای تفکیک این دو حالت باید هم موقعیت مرکز پیک و هم FWHM بررسی شود.
اگر مرکز پیک صحیح ولی FWHM زیاد باشد، مسئله اصلی Resolution است. اگر FWHM مناسب باشد اما مرکز پیک جابه جا شده باشد، Wavelength Accuracy باید بررسی شود.
نقش Slit در تشخیص خطای طول موج
Slit Width مستقیما تعیین کننده پهنای باند طیفی و مقدار نور وارد شده به مسیر اندازه گیری است. افزایش بیش از حد Slit می تواند پیک های نزدیک را روی هم بیندازد و تعیین دقیق Maximum را دشوار کند.
از طرف دیگر، Slit بسیار باریک شدت سیگنال را کاهش می دهد و نسبت Signal-to-Noise ممکن است افت کند.
بنابراین در آزمون Wavelength Accuracy باید شرایط Slit مشخص و تکرارپذیر باشد. اگر یک بار آزمون با Bandwidth برابر 1 nm و بار دیگر با 5 nm انجام شود، مقایسه مستقیم موقعیت و شکل پیک ها می تواند گمراه کننده باشد.
اثر خطای طول موج بر آنالیز کمی چیست؟
در آنالیز کمی، انتخاب طول موج معمولا بر اساس Maximum جذب یا یک طول موج بهینه برای افزایش حساسیت انجام می شود. اگر دستگاه به جای طول موج بهینه، مقدار دیگری را انتخاب کند، Absorbance می تواند تغییر کند.
برای نمونه، اگر Maximum جذب یک ترکیب در حدود 272 nm باشد ولی دستگاه عملا در 274 nm اندازه گیری کند، میزان جذب ثبت شده ممکن است کاهش پیدا کند. شدت این اثر به شکل Spectrum ماده وابسته است؛ در ناحیه ای که شیب طیف زیاد باشد، حتی خطای کوچک طول موج می تواند تغییر محسوسی در جذب ایجاد کند.
در مقابل، اگر طیف اطراف طول موج انتخابی تقریبا تخت باشد، همان خطای مکانیکی ممکن است اثر بسیار کمتری داشته باشد.
بنابراین اهمیت Wavelength Accuracy فقط به عدد خطای نانومتری محدود نیست و باید بر اساس روش تحلیلی و شکل طیف ماده ارزیابی شود.
یک روش تخصصی برای تشخیص خطای طول موج
برای یک عیب یابی قابل اعتماد، بهتر است فرآیند زیر اجرا شود:
1. تثبیت شرایط حرارتی
قبل از اندازه گیری، دستگاه باید به وضعیت پایدار حرارتی برسد. اگر آزمون بلافاصله پس از روشن کردن انجام شود، تغییرات حرارتی می توانند با خطای مکانیکی اشتباه شوند.
2. ثبت چند نقطه مرجع
حداقل چند نقطه در ابتدای، میانه و انتهای محدوده کاری انتخاب می شود. استفاده از یک نقطه به تنهایی امکان تشخیص خطای Scale را کاهش می دهد.
3. محاسبه Δλ
برای هر نقطه اختلاف میان مقدار مشاهده شده و مقدار مرجع محاسبه می شود.
4. بررسی وابستگی خطا به طول موج
اگر خطا در تمام محدوده تقریبا ثابت باشد، Offset محتمل تر است. اگر با طول موج افزایش پیدا کند، باید Scale، Encoder و مکانیزم حرکت بررسی شوند.
5. آزمون رفت و برگشت
یک نقطه مرجع از دو جهت مختلف انتخاب می شود. اختلاف میان دو نتیجه می تواند نشانه Backlash یا Hysteresis باشد.
6. بررسی تکرارپذیری
یک پیک مرجع چند بار اندازه گیری می شود. پراکندگی موقعیت پیک، اطلاعات مهمی درباره Encoder و مکانیزم حرکتی ارائه می کند.
7. بررسی Resolution
FWHM و شکل پیک باید همراه با موقعیت آن بررسی شوند تا خطای طول موج از خطای تفکیک پذیری جدا شود.
جدول تصمیم گیری برای عیب یابی Wavelength Calibration
در سرویس تخصصی، الگوی خطا می تواند مسیر عیب یابی را بسیار کوتاه کند.
| نتیجه آزمون | تفسیر فنی | بررسی بعدی |
|---|
| همه نقاط حدود +0.4 nm خطا دارند |
Offset احتمالی |
Zero Position و Calibration |
| خطا از +0.1 تا +0.9 nm افزایش می یابد |
خطای Scale یا Position |
Encoder و تبدیل موقعیت |
| رفت 546 nm با برگشت 546 nm متفاوت است |
Backlash یا Hysteresis |
Gear و Coupling |
| پیک در تکرارهای متوالی جابه جا می شود |
Position Repeatability ضعیف |
Encoder و Motor |
| مرکز پیک صحیح اما FWHM زیاد است |
Resolution پایین |
Slit و Optical Alignment |
| خطا پس از گرم شدن تغییر می کند |
Thermal Drift |
مکانیزم و Position Feedback |
| فقط یک محدوده طیفی خطا دارد |
پاسخ اپتیکی یا مرجع موضعی |
Grating و Optics |
| مقدار نمایش داده شده صحیح ولی پیک واقعی جابه جا است |
خطای Calibration یا Position |
مرجع طیفی و Encoder |
چه زمانی کالیبراسیون کافی نیست و تعمیر لازم است؟
اگر تمام نقاط مرجع یک Offset کوچک و پایدار نشان دهند، ممکن است اصلاح کالیبراسیون کافی باشد. اما اگر خطا تکرارپذیر نباشد، با جهت حرکت تغییر کند یا پس از Warm-up افزایش پیدا کند، صرفا تغییر Calibration Table راه حل مناسبی نیست.
برای مثال اگر در یک آزمون مقدار خطای 546 nm برابر +0.5 nm باشد و در آزمون بعدی +0.2 nm و سپس +0.8 nm ثبت شود، مشکل اصلی احتمالا فقط Calibration Offset نیست. در این وضعیت باید Encoder، مکانیزم انتقال حرکت، موتور، مرجع Home و اتصالات بررسی شوند.
همچنین اگر دستگاه پس از Calibration دوباره در مدت کوتاهی از محدوده مجاز خارج شود، باید علت فیزیکی Drift پیدا شود.
ارتباط Wavelength Accuracy با تعمیر Monochromator
Monochromator یک مجموعه صرفا اپتیکی نیست و عملکرد آن حاصل همکاری چند زیرسیستم است:
- منبع نور
- Entrance Slit
- Grating
- مکانیزم حرکت
- Encoder یا Position Feedback
- Exit Slit
- آشکارساز
- مدار کنترل
- نرم افزار انتخاب طول موج
اگر گریتینگ به درستی حرکت کند اما Encoder موقعیت را اشتباه گزارش کند، سیستم کنترل تصور می کند در موقعیت صحیح قرار گرفته است. اگر Encoder صحیح باشد ولی مکانیزم انتقال حرکت لغزش داشته باشد، باز هم موقعیت واقعی گریتینگ با مقدار مورد انتظار اختلاف خواهد داشت.
به همین دلیل تعمیر سیستم انتخاب طول موج باید بر اساس اندازه گیری واقعی انجام شود، نه صرفا مشاهده حرکت موتور.
کالیبراسیون بعد از تعمیر چه تفاوتی با تنظیم اولیه دارد؟
پس از تعمیر مکانیکی یا تعویض Encoder، صرفا اجرای یک Calibration نرم افزاری کافی نیست. ابتدا باید اطمینان حاصل شود که موقعیت مکانیکی صحیح است و حرکت در کل محدوده مورد نظر بدون Backlash غیرعادی انجام می شود.
پس از آن نقاط مرجع طیفی اندازه گیری می شوند و Wavelength Accuracy و Repeatability بررسی می گردند.
در صورتی که دستگاه برای آنالیزهای حساس مانند تعیین Maximum جذب، شناسایی ترکیبات از روی Spectrum یا اندازه گیری کمی استفاده شود، بهتر است عملکرد آن پس از کالیبراسیون با یک ماده یا استاندارد شناخته شده نیز اعتبارسنجی شود.
نشانه های مهمی که نباید در عیب یابی نادیده گرفته شوند
- تغییر خطا با جهت حرکت: اگر دستگاه هنگام حرکت از طول موج پایین به بالا و سپس بازگشت به همان نقطه، دو مقدار متفاوت نشان دهد، احتمال Backlash یا Hysteresis مکانیکی باید جدی بررسی شود.
- افزایش خطا در انتهای محدوده طیفی: اگر خطای Wavelength Accuracy با افزایش طول موج بیشتر شود، بررسی Scale Factor، Encoder و مدل تبدیل موقعیت اهمیت بیشتری پیدا می کند.
- بازگشت نادرست به طول موج قبلی: اگر دستگاه پس از اجرای یک Scan نتواند دقیقا به طول موج انتخاب شده قبلی بازگردد، Position Repeatability و مکانیزم Drive باید بررسی شوند.
- وابستگی خطا به دما: تغییر موقعیت پیک پس از گرم شدن دستگاه می تواند نشان دهنده Thermal Drift در مکانیزم، Encoder یا بخش کنترل باشد و با یک Offset ساده برطرف نمی شود.
- تفاوت بین موقعیت پیک و مقدار نمایش داده شده: اگر نرم افزار عدد صحیحی نمایش دهد ولی استاندارد مرجع در محل دیگری قرار داشته باشد، باید زنجیره Calibration و Position Feedback بررسی شود.
- پهن شدن پیک همراه با تغییر جزئی طول موج: در این شرایط نباید بلافاصله خطای Wavelength Calibration را مقصر دانست. Slit Width، Alignment و Resolution نیز باید بررسی شوند.
نتیجه گیری فنی درباره خطای طول موج اسپکتروفتومتر
خطای طول موج اسپکتروفتومتر حاصل یک عامل واحد نیست و می تواند از ارتباط نادرست میان موقعیت واقعی گریتینگ، سیستم Position Feedback، Encoder، مکانیزم حرکتی و مرجع طیفی ایجاد شود. کالیبراسیون طول موج زمانی معتبر است که مقدار نمایش داده شده توسط دستگاه در چند نقطه مختلف با یک مرجع قابل اعتماد مقایسه شود و الگوی خطا نیز مورد بررسی قرار گیرد.
اگر خطا در تمام محدوده تقریبا ثابت باشد، Offset محتمل است؛ اما افزایش تدریجی خطا، تفاوت نتایج در حرکت رفت و برگشت، ناپایداری نقطه پیک یا تغییر رفتار پس از Warm-up نیازمند بررسی مکانیکی و الکترونیکی عمیق تر است. در همین فرآیند باید Wavelength Accuracy از Resolution تفکیک شود، زیرا پهن شدن پیک یا افزایش FWHM لزوما به معنی خطای طول موج نیست.
در نهایت، اعتبار عملکرد اسپکتروفتومتر زمانی قابل اتکا است که پس از کالیبراسیون یا تعمیر، موقعیت طول موج، تکرارپذیری، رفتار مکانیزم، Resolution و پاسخ استاندارد مرجع در کنار یکدیگر ارزیابی شوند. این رویکرد علاوه بر اصلاح خطای عددی طول موج، مشخص می کند که آیا دستگاه از نظر مکانیکی و اپتیکی نیز در وضعیت پایدار قرار دارد یا خیر.