تعمیر Goniometer XRD زمانی اهمیت ویژه پیدا می کند که دستگاه با وجود روشن شدن منبع پرتو و عملکرد ظاهرا طبیعی Detector، نتایج زاویه ای غیر قابل اعتماد تولید کند. Goniometer مسئول موقعیت دهی دقیق اجزای اصلی سیستم پراش است و خطای آن می تواند به صورت جابجایی پیک ها، عدم تکرارپذیری موقعیت، خطای Home Position، توقف محور، حرکت نامنظم Motor یا اختلاف میان زاویه فرمان داده شده و موقعیت واقعی ظاهر شود. از آنجا که محل پیک های XRD مستقیما با زاویه پراش ارتباط دارد، یک مشکل مکانیکی یا خطای Encoder می تواند کیفیت کل تحلیل ساختاری را تحت تاثیر قرار دهد.
در یک سیستم پراش پرتو ایکس، دقت Angular Accuracy تنها به عملکرد نرم افزار وابسته نیست. زنجیره ای از Motor، Motor Driver، Gear یا Belt، Bearing، محورهای مکانیکی، Encoder و سیستم کنترل باید با یکدیگر هماهنگ عمل کنند. اگر یکی از این اجزا موقعیت واقعی را با خطا منتقل کند، داده ثبت شده ممکن است از نظر نرم افزاری کامل به نظر برسد، اما موقعیت فیزیکی Detector یا Sample Stage با مقدار واقعی متفاوت باشد.
در نتیجه، عیب یابی Goniometer نباید صرفا با مشاهده Error دستگاه انجام شود. بررسی نمونه مرجع، مقایسه موقعیت پیک ها، کنترل تکرارپذیری حرکت و تحلیل رفتار محور هنگام تغییر جهت، اطلاعات بسیار دقیق تری درباره منشأ خطا ارائه می دهند. این مقاله بر تشخیص تخصصی خطای زاویه XRD، بررسی Motor و تحلیل عملکرد Encoder تمرکز دارد.
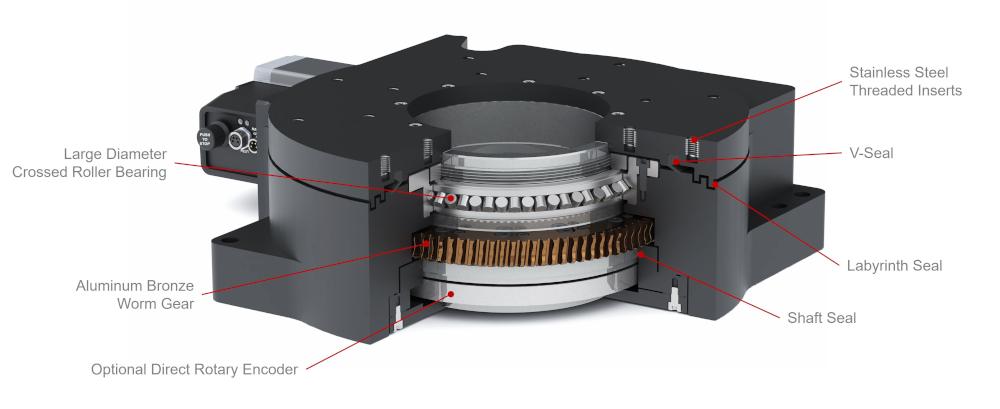
Goniometer در XRD چگونه دقت زاویه را کنترل می کند؟
Goniometer مجموعه ای از اجزای مکانیکی و الکترونیکی است که وظیفه حرکت دقیق محورهای زاویه ای را بر عهده دارد. در بسیاری از طراحی های XRD، موقعیت Sample، Tube و Detector بر اساس هندسه مشخص دستگاه تنظیم می شود و محورهای θ و 2θ باید با دقت و تکرارپذیری مناسب حرکت کنند.
اهمیت این دقت را می توان با قانون براگ مشاهده کرد:
nλ = 2d sin θ
در این رابطه، θ زاویه پراش و d فاصله بین صفحات بلوری است. بنابراین اگر زاویه اندازه گیری شده با موقعیت واقعی تفاوت داشته باشد، محاسبه d-spacing و تحلیل موقعیت پیک نیز تحت تاثیر قرار می گیرد. این موضوع به ویژه در کاربردهایی مانند تعیین دقیق پارامتر شبکه، شناسایی فازهای نزدیک به یکدیگر و بررسی تغییرات کوچک ساختار بلوری اهمیت دارد.
Angular Accuracy و Angular Repeatability چه تفاوتی دارند؟
Angular Accuracy نشان می دهد محور تا چه اندازه می تواند به موقعیت زاویه ای واقعی و مورد انتظار برسد. برای مثال، اگر Controller فرمان حرکت به یک زاویه مشخص را صادر کند اما محور به دلیل Offset مکانیکی در موقعیت متفاوت قرار گیرد، مشکل Accuracy وجود دارد.
Angular Repeatability به توانایی سیستم برای بازگشت چندباره به یک موقعیت مشخص مربوط است. ممکن است دستگاه هر بار با یک Offset ثابت حرکت کند و Repeatability مناسبی داشته باشد، اما Accuracy آن ضعیف باشد. برعکس، محور ممکن است گاهی به موقعیت صحیح و گاهی با اختلاف حرکت کند که در این حالت مشکل Repeatability اهمیت بیشتری دارد.
- خطای Accuracy: معمولا به صورت جابجایی قابل پیش بینی یا ثابت پیک های مرجع مشاهده می شود. Offset مکانیکی، تنظیم نادرست Zero Position یا خطای Calibration می تواند چنین وضعیتی ایجاد کند.
- خطای Repeatability: زمانی ظاهر می شود که اسکن های تکراری از یک نمونه موقعیت کاملا یکسانی برای پیک ها ثبت نکنند. Backlash، لغزش مکانیکی یا اختلال Encoder از عوامل قابل بررسی هستند.
- خطای وابسته به جهت حرکت: اگر محور هنگام حرکت Clockwise و Counterclockwise به یک موقعیت متفاوت برسد، بررسی Backlash، Gear Train و سیستم انتقال نیرو اهمیت پیدا می کند.
| الگوی خطای زاویه | رفتار قابل مشاهده | بخش مشکوک | روش ارزیابی فنی |
|---|
| Offset ثابت |
جابجایی منظم تمام پیک ها |
Zero Position یا Calibration |
اندازه گیری نمونه استاندارد |
| خطای متغیر |
موقعیت غیر قابل تکرار پیک |
Encoder یا مکانیزم حرکتی |
Repeatability Test |
| خطای وابسته به جهت |
تفاوت موقعیت پس از تغییر جهت |
Backlash یا Gear |
حرکت رفت و برگشتی محور |
| خطا در سرعت بالا |
توقف یا Position Error |
Motor یا Driver |
بررسی Torque و Acceleration |
خطای زاویه XRD از کجا ایجاد می شود؟
جابجایی پیک ها همیشه به معنی خرابی Motor نیست. ابتدا باید مشخص شود که آیا خطا واقعا از محور زاویه ای دستگاه ناشی می شود یا نمونه، Sample Holder و هندسه اندازه گیری در ایجاد آن نقش دارند. برای نمونه، تغییر ارتفاع Sample می تواند موقعیت ظاهری پیک ها را تغییر دهد، در حالی که Goniometer از نظر مکانیکی سالم است.
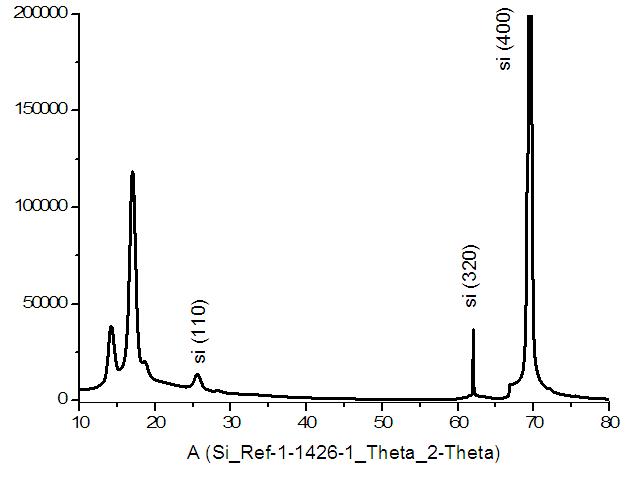
پس از حذف خطاهای مربوط به نمونه، بررسی Goniometer باید از رفتار سیستم با یک ماده مرجع شروع شود. Silicon، Corundum یا استانداردهای مناسب دیگر می توانند برای کنترل Position و Repeatability استفاده شوند. اختلاف میان موقعیت اندازه گیری شده و مقدار مرجع باید در چند سیکل حرکتی مقایسه شود.
Backlash چگونه باعث خطای زاویه می شود؟
Backlash به فاصله یا لقی موجود میان اجزای انتقال حرکت اشاره دارد. هنگامی که جهت حرکت Motor تغییر می کند، ممکن است ابتدا بخشی از حرکت صرف حذف لقی شود و سپس محور اصلی حرکت کند. این پدیده می تواند باعث شود یک زاویه مشخص هنگام نزدیک شدن از دو جهت مختلف، دقیقا در یک موقعیت تکرار نشود.
در داده های XRD، Backlash شدید می تواند به صورت اختلاف جزئی اما قابل تکرار در Position پیک پس از حرکت های رفت و برگشتی ظاهر شود. بررسی این موضوع باید با آزمون های مکانیکی و داده های واقعی انجام شود، زیرا خطای نمونه نیز می تواند ظاهری مشابه ایجاد کند.
بررسی Motor و سیستم انتقال حرکت در تعمیر Goniometer XRD
Motor باید گشتاور لازم برای حرکت محور را در محدوده سرعت های تعریف شده تامین کند. در صورت افزایش اصطکاک Bearing، گیر کردن بخشی از مکانیزم یا کاهش Torque، سیستم ممکن است در برخی زاویه ها عملکرد طبیعی داشته باشد اما در نقاط دیگر متوقف شود. این نوع خطا معمولا با یک Error ساده قابل تشخیص نیست و باید الگوی حرکت محور بررسی شود.
بسته به طراحی دستگاه، ممکن است از Stepper Motor یا Servo Motor استفاده شود. Stepper Motor در صورت از دست دادن Step می تواند اختلاف میان موقعیت فرمان داده شده و موقعیت واقعی ایجاد کند، در حالی که در Servo System بررسی Feedback و ارتباط آن با Encoder اهمیت بیشتری دارد.
نشانه های خرابی Motor Goniometer
- توقف محور در نقطه مشخص: اگر حرکت همیشه در یک محدوده زاویه ای متوقف شود، علاوه بر Motor باید مسیر مکانیکی، Gear و Bearing همان بخش نیز بررسی شوند تا گیر مکانیکی با خطای الکتریکی اشتباه گرفته نشود.
- خطا هنگام افزایش سرعت اسکن: ناتوانی Motor در دنبال کردن فرمان در سرعت بالاتر می تواند با کاهش Torque، تنظیم نامناسب Driver یا افزایش بار مکانیکی ارتباط داشته باشد.
- صدای غیر عادی در حرکت محور: صدای ضربه، لرزش یا تغییر ناگهانی صدای مکانیزم می تواند نشانه فرسودگی اجزای انتقال حرکت باشد و بررسی Motor به تنهایی کافی نیست.
- عدم بازگشت دقیق به موقعیت اولیه: اگر محور پس از یک سیکل کامل حرکت به Position اولیه برنگردد، احتمال وجود Step Loss، لغزش Belt یا خطای Feedback باید بررسی شود.
| رفتار Motor | علت احتمالی | اثر بر محور زاویه | اولویت بررسی |
|---|
| حرکت نامنظم |
Motor Driver یا مکانیزم انتقال |
کاهش Repeatability |
Drive و بار مکانیکی |
| توقف ناگهانی |
Overload یا گیر مکانیکی |
قطع Scan |
Bearing و مسیر حرکت |
| از دست دادن موقعیت |
Step Loss یا Encoder Error |
Angular Position Error |
Feedback و Position Test |
| لرزش هنگام حرکت |
عدم تنظیم مناسب یا فرسودگی قطعات |
حرکت ناپایدار محور |
Mechanical Alignment |
Encoder XRD؛ چرا موقعیت واقعی محور اهمیت دارد؟
Encoder در سیستم های حرکتی نقش تعیین کننده ای در تشخیص موقعیت واقعی دارد. Controller ممکن است فرمان حرکت مشخصی صادر کند، اما بدون Feedback قابل اعتماد نمی توان مطمئن بود محور دقیقا به همان زاویه رسیده است. در سیستم های Closed Loop، اطلاعات Encoder برای اصلاح موقعیت و کنترل خطای حرکتی استفاده می شود.
خرابی Encoder می تواند کامل یا متناوب باشد. در خطای کامل، سیستم معمولا Position Error یا مشکل ارتباطی اعلام می کند. اما خطاهای متناوب پیچیده تر هستند و ممکن است فقط هنگام حرکت، لرزش، افزایش سرعت یا رسیدن محور به موقعیت مشخص ظاهر شوند.
علائم خرابی Encoder XRD چیست؟
اختلاف میان Position Command و Actual Position، عدم تکرار موقعیت پس از چند حرکت، خطا در Home Position و توقف ناگهانی محور از علائم قابل بررسی هستند. البته باید مشخص شود مشکل از خود Encoder است یا کابل، Connector، مدار Controller و بخش Feedback.
در عیب یابی Encoder، مقایسه رفتار محور در حرکت آهسته و سریع نیز مفید است. برخی اختلالات تنها زمانی ظاهر می شوند که نرخ تغییر Position افزایش پیدا کند یا ارتعاش مکانیکی باعث اختلال در Signal Feedback شود.
روش تشخیص تخصصی خطای Goniometer با نمونه مرجع
یکی از بهترین روش ها برای تفکیک خطای مکانیکی از خطای نمونه، استفاده از ماده مرجع مناسب است. ابتدا دستگاه در شرایط استاندارد آماده می شود و سپس Position پیک های مشخص با داده های مرجع مقایسه می گردد.
اگر اختلاف زاویه در تمام اندازه گیری ها تقریبا ثابت باشد، احتمال Offset یا خطای Calibration بیشتر است. اگر اختلاف با هر Scan تغییر کند، Repeatability محور و عملکرد Encoder باید با دقت بیشتری بررسی شود. همچنین تغییر خطا در جهت های مختلف حرکت می تواند نشانه Backlash یا لقی در سیستم انتقال باشد.
- آزمون Position ثابت: حرکت محور به یک زاویه مشخص در چند نوبت می تواند اختلاف میان Command Position و موقعیت تکراری سیستم را مشخص کند.
- آزمون رفت و برگشت: رسیدن به یک Position از دو جهت مختلف برای شناسایی Backlash و اختلاف ناشی از لقی مکانیکی کاربرد دارد.
- مقایسه چند پیک مرجع: بررسی تنها یک پیک برای تشخیص همه خطاها کافی نیست و مقایسه نقاط مختلف محدوده زاویه می تواند رفتار غیر خطی محور را آشکار کند.
- کنترل Home Position: بازگشت صحیح به نقطه مرجع برای شروع قابل اعتماد Scan اهمیت دارد و خطای این بخش می تواند تمام موقعیت های بعدی را تحت تاثیر قرار دهد.
پس از تعمیر Goniometer چه کنترل هایی باید انجام شود؟
راه اندازی موفق Motor یا حذف Error نرم افزاری به تنهایی نشان نمی دهد که Goniometer برای اندازه گیری دقیق آماده است. پس از تعمیر، باید عملکرد محور در شرایط واقعی اندازه گیری بررسی شود. Position Accuracy، Repeatability، Home Return و رفتار سیستم در سرعت های مختلف از مهم ترین پارامترها هستند.
همچنین مقایسه Diffractogram نمونه مرجع پیش و پس از سرویس می تواند نشان دهد آیا مشکل زاویه ای واقعا برطرف شده است یا خیر. این مرحله برای جلوگیری از بازگشت دستگاه به سرویس با وجود خطای پنهان اهمیت زیادی دارد.
کدام عوامل عمر Goniometer را کاهش می دهند؟
- آلودگی مکانیکی در مسیر حرکت: ورود گرد و غبار یا ذرات نمونه به بخش های حساس می تواند اصطکاک را افزایش دهد و در طول زمان باعث افزایش بار Motor و فرسودگی اجزای حرکتی شود.
- کارکرد مداوم با خطای مکانیکی: ادامه استفاده از دستگاه در شرایطی که محور با مقاومت غیر عادی حرکت می کند، می تواند فشار بیشتری به Motor و Driver وارد کند.
- عدم توجه به خطاهای اولیه Encoder: خطاهای متناوب Feedback در مراحل اولیه ممکن است فقط به صورت جابجایی کوچک ظاهر شوند، اما در ادامه می توانند باعث توقف کامل محور شوند.
- عدم کنترل دوره ای نمونه مرجع: ثبت منظم داده های استاندارد می تواند تغییر تدریجی Accuracy را پیش از ایجاد خطای جدی مشخص کند.
کاربرد خدمات تعمیر Goniometer XRD برای کدام برندها است؟
اصول بررسی Angular Accuracy، Motor، Encoder، سیستم انتقال حرکت و خطای موقعیت برای بسیاری از دستگاه های XRD کاربرد دارد. این خدمات می تواند با توجه به طراحی و مدل دستگاه، برای تجهیزات تولیدکنندگانی مانند Bruker، Rigaku، Malvern Panalytical، Thermo Fisher Scientific، STOE و سایر سازندگان سیستم های پراش پرتو ایکس مورد بررسی قرار گیرد.
با این حال، نوع Goniometer، طراحی Motor Drive، فناوری Encoder و روش Calibration در هر مدل متفاوت است. به همین دلیل، عیب یابی باید بر اساس معماری واقعی دستگاه، Error History و رفتار محور انجام شود و نمی توان یک روش عمومی را بدون بررسی مدل برای تمام دستگاه ها اجرا کرد.
پرسش های متداول درباره تعمیر Goniometer XRD
مهم ترین علائم خرابی Goniometer XRD چیست؟
جابجایی پیک ها، عدم تکرارپذیری موقعیت، خطای Home Position، توقف محور و حرکت نامنظم از علائم مهم هستند.
Angular Accuracy در XRD چه اهمیتی دارد؟
دقت زاویه بر موقعیت پیک ها و محاسبه d-spacing تاثیر مستقیم دارد و برای تحلیل دقیق ساختار بلوری اهمیت زیادی دارد.
آیا جابجایی پیک ها همیشه ناشی از خرابی Goniometer است؟
خیر. ارتفاع نامناسب نمونه، Sample Displacement و مشکلات Alignment نیز می توانند باعث جابجایی پیک شوند.
Backlash چگونه بر نتایج XRD تاثیر می گذارد؟
Backlash می تواند باعث شود محور از دو جهت مختلف به یک Position کاملا یکسان نرسد و Repeatability زاویه کاهش پیدا کند.
Encoder XRD چه وظیفه ای دارد؟
Encoder اطلاعات موقعیت واقعی محور را برای سیستم کنترل فراهم می کند و در کنترل Feedback و دقت Position نقش دارد.
خرابی Motor چگونه تشخیص داده می شود؟
توقف محور، کاهش توان حرکت، خطا در سرعت بالا، لرزش و عدم بازگشت به موقعیت مشخص از مواردی هستند که باید همراه با Motor Driver و سیستم مکانیکی بررسی شوند.
چگونه خطای زاویه Goniometer بررسی می شود؟
با استفاده از نمونه مرجع، مقایسه موقعیت پیک ها، آزمون Repeatability و بررسی رفتار محور در حرکت رفت و برگشتی می توان منشأ خطا را ارزیابی کرد.
آیا بعد از تعمیر Goniometer نیاز به Calibration وجود دارد؟
بله. پس از تعمیر باید Accuracy، Repeatability، Home Position و نتایج نمونه مرجع کنترل شوند.
چرا محور XRD فقط در بعضی سرعت ها خطا می دهد؟
این وضعیت می تواند با Torque ناکافی Motor، تنظیمات Driver، Acceleration یا افزایش مقاومت مکانیکی ارتباط داشته باشد.
خدمات تعمیر Goniometer XRD برای دستگاه های کدام شرکت ها کاربرد دارد؟
با توجه به مدل و ساختار دستگاه، اصول این خدمات برای سیستم های XRD برندهایی مانند Bruker، Rigaku، Malvern Panalytical، Thermo Fisher Scientific، STOE و دیگر تولیدکنندگان تجهیزات پراش پرتو ایکس قابل بررسی است.